인물
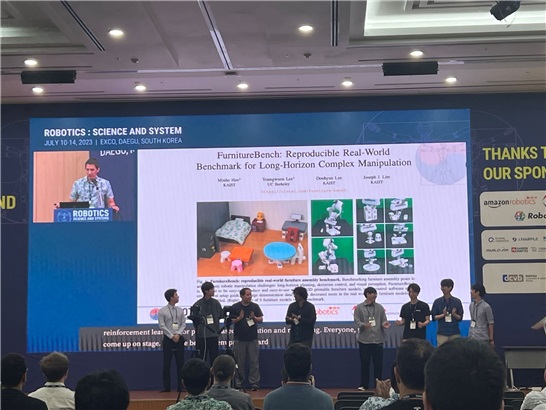
< RSS2023 최고 시스템논문상 수상 결과 발표 모습 >
우리 대학 김재철AI대학원 임재환 교수팀이 로보틱스: 과학 및 시스템 학회 2023(Robotics: Science and Systems, 이하 RSS)에서 국내 최초로 최고 시스템 논문상(Best System Paper Award)을 수상했다고 28일 밝혔다.
RSS는 로봇 과학과 시스템에 관한 세계 최고의 국제 학회 중 하나로서, 로봇 공학과 로봇 학습 분야의 최신 연구 결과 및 기술적 진전을 발표하고 공유하는 학회다. RSS 최고 시스템 논문상은 실제 로봇 시스템 구현 및 실험 결과에 초점을 두고 있는 논문 중 가장 뛰어난 논문에 수여되는 상이다.
< 그림 1. RSS 학회 로고 >
< 김재철AI대학원 임재환 교수 >
김재철AI대학원 석사과정생 2명과 졸업생 1명(곧 연세대 임용예정)으로 이루어진 임재환 교수팀의 RSS 학회 수상은 한국인으로는 최초이며 국내 기관 연구로도 최초 사례다.
최근 인공지능 및 딥러닝(Deep learning) 알고리즘 기술의 발전으로 로봇 분야는 성공적인 성과를 내고 있다. 하지만 대부분 성과는 실제 환경에서의 복잡하고 긴 작업(물류, 집안일 등)에 대한 해결보다는 시뮬레이션 환경에서의 짧고 간단한 작업(걷기, 물건 집기 등)에 국한돼 있다. 그 이유는 학습 기반 인공지능 기술의 개발 및 검증에 필수인 데이터 구축이 다른 분야에 비해 실제 복잡한 작업에서 훨씬 더 까다롭다는 것에 있다.
이 논문은 3D 프린팅을 활용해 가구 조립 작업을 쉽게 실 환경에서 재현할 수 있게 하는 벤치마크를 제시했다. 또한 대량의 원격 조종(teleoperation) 데이터를 제공해 길고 복잡한 작업을 수행하는 알고리즘을 다양하게 개발 및 비교할 수 있는 표준을 제안했다. 결과적으로 이 논문은 길고 복잡한 작업의 수행을 학계의 새로운 방향으로 제시하였고 동시에 실제 환경에서의 실험을 가능하게 함으로써 다양한 연구 촉진 효과를 기대하게 하였다.
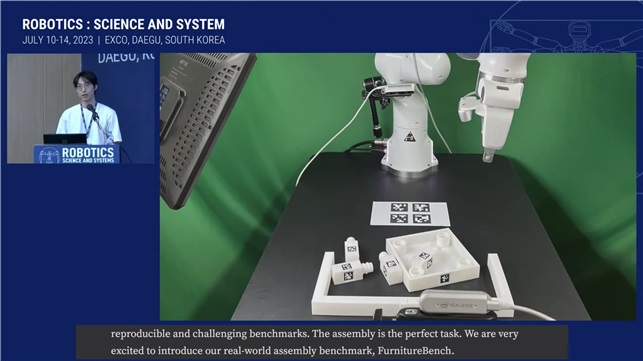
< 연구 결과 발표 모습 >
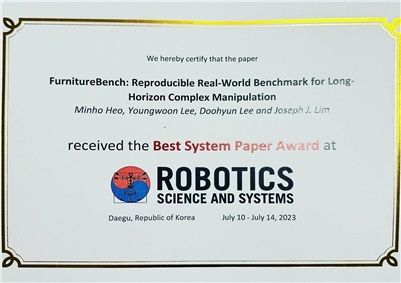
< RSS2023 최고시스템논문상 상장 >
임재환 교수는 “최고의 로봇 학회 중 하나인 RSS에서 수상하게 되어 기쁘고, 국내 로봇 및 인공지능 연구의 미래에 도움이 된다면 기쁠 것 같다”고 소감을 밝혔다.
또한 임 교수는 “고령화 및 1인 가구 사회로 접어듦에 따라 로봇의 일상생활 활용 방안이 많아지고, 일상생활에 가까운 로봇일수록 실 환경 로봇 수행 능력 평가가 중요해지는 상황에서 이 연구가 후속 연구의 기반이 되기를 기대한다”고 전했다.
김재철AI대학원 허민호, 이두현 석사과정생은 로봇 러닝 분야에서 세계적인 연구자가 되겠다는 포부를 밝혔다. 임재환 교수 연구실 졸업생 이영운 박사 역시 연세대학교 인공지능학과에 임용되어 로봇 러닝 연구를 진행할 예정이다.
논문명: FurnitureBench: Reproducible Real-World Benchmark for Long-Horizon Complex Manipulation. Robotics: Science and Systems
-
연구 “파란 소파 찾아가”…말 알아듣고 스스로 길 찾는 로봇, 국제대회 1·2위
“파란 소파를 찾아가.” 처음 들어간 건물에서도 사람의 말 한마디를 알아듣고 스스로 길을 찾은 뒤, 제대로 도착했는지까지 확인하는 로봇 기술이 국제 대회에서 잇달아 상위권에 올랐다. 우리 대학 연구팀은 로봇이 길을 찾는 데 그치지 않고 주변 상황을 이해하고, 자신의 판단이 맞는지 스스로 확인하는 기술을 선보였다. 우리 대학은 전기및전자공학부 명현 교수 미래도시 로봇연구실 연구팀이 세계적인 컴퓨터비전 학술대회 ECCV 2026(European Conference on Computer Vision)과 로보틱스 학술대회 RSS 2026(Robotics: Science and Systems)에서 열린 국제 챌린지에서 각각 1위와 2위를 차지했다고 16일 밝혔다. 두 대회는 모두 로봇이 사람의 말을 이해하고 카메라로 주변을 살펴 스스로 판단해 움직이는 ‘체화 인공지능(Embodied AI)’ 능력을 겨룬다. 체화 인공지능은 질문에 답하는
2026-09-16 -
행사 AI컴퓨팅학과, SK인텔릭스와 AI 기반 웰니스 로보틱스 산학협력 업무협약 체결
우리 대학 AI컴퓨팅학과는 SK인텔릭스와 AI 기반 웰니스 로보틱스 연구 및 교육 협력을 위한 상호 교류·협력 업무협약(MOU)을 20일 체결했다고 밝혔다. 최근 생성형 AI 기술의 발전과 함께 AI를 실제 생활환경에서 활용하기 위한 서비스 로봇 및 웰니스 디바이스 연구가 활발히 이루어지고 있다. 특히 AI 모델을 실제 하드웨어 플랫폼과 연계해 검증하고 실증하는 연구의 중요성이 커지면서, 대학의 연구 역량과 기업의 제품 및 개발 환경을 연계한 산학협력이 차세대 AI 기술 개발과 인재 양성을 위한 핵심 요소로 주목받고 있다. 이번 협약은 실제 웰니스 로보틱스 플랫폼을 연구와 교육 현장에 활용할 수 있는 기반을 마련했다는 점에서 의미가 있다. 이번 업무협약을 통해 양 기관은 ▲스마트홈 웰니스 로보틱스 연구를 위한 NAMUHX(나무엑스) 제품 및 API·개발 환경 지원 ▲AI 기반 공동 연구 및 기술 실증 ▲해커톤 등 산학협력 프로그램 공동 운영 ▲AI 분
2026-07-24 -
연구 동물처럼 상황 판단해 걷고 뛰고 점프하는 로봇 구현
‘어떻게 걸을 것인가'를 로봇이 스스로 결정하는 시대가 열렸다. 계단에서는 보행 방식을 바꾸고, 틈은 뛰어넘고, 숲길에서는 균형을 잡는 등 사람이나 동물처럼 주변 환경에 맞춰 알맞는 보행 전략을 스스로 선택하는 사족 보행 로봇이 등장했다. 우리 대학은 기계공학과 박해원 교수 연구팀이 하나의 제어기로 걷기와 달리기, 점프 등 다양한 보행 기술을 실시간으로 선택·전환하며, 실제 야외 환경에서도 빠르고 안정적으로 이동할 수 있는 사족 보행 로봇 핵심 제어기술을 개발했다고 16일 밝혔다. 사족 보행 로봇은 네 개의 다리를 이용해 움직여 바퀴형 로봇보다 험한 지형에 유리하다. 그러나 실제 야외에서는 계단과 단차, 디딤돌, 틈, 나뭇가지 등 서로 다른 장애물이 연속적으로 나타나기 때문에 단순히 빠르게 걷거나 달리는 능력만으로는 한계가 있다. 기존 사족 보행 로봇은 평지를 빠르게 달리거나 단순한 장애물을 넘는 데는 우수했지만, 복합적인 장애물이 섞인 실제 환경에서
2026-07-16 -
행사 세계 로봇 석학들 KAIST로..네이처 첫 자율 로보틱스 컨퍼런스 개최
인공지능(AI)이 디지털 혁신을 이끌었다면, 자율 로보틱스는 그 혁신을 현실 세계로 확장하는 핵심 기술로 주목받고 있다. 이러한 흐름 속에서 자율 로봇의 미래를 조망하는 세계적 학술행사가 우리 대학에서 열린다. 우리 대학은 세계적 학술지 네이처(Nature)와 공동으로 오는 10월 13일부터 15일까지 대전 본원에서 ‘2026 네이처 컨퍼런스: 자율 로보틱스(2026 Nature Conference: Autonomous Robotics)’를 개최한다고 26일 밝혔다. 네이처가 로보틱스를 단독 주제로 컨퍼런스를 개최하는 것은 이번이 처음이다. 그동안 네이처는 프린스턴대, 칭화대 등 세계 유수 연구기관과 함께 인공지능, 바이오, 에너지 등을 주제로 50여 차례 학술행사를 개최해 왔다. 우리 대학은 국내 최초의 로봇 팔 ‘카이젬(KAISEM)’과 초기 지능형 서비스 로봇 ‘아미(AMI)’, 대한민국 휴머노이드 로봇의
2026-06-26 -
연구 인간형 조종사 로봇 ‘파이봇’, 세계 최고 권위 로봇 학술지 최우수논문상 수상
우리 대학은 전기및전자공학부 심현철 교수 연구팀의 인간형 조종사 로봇 ‘파이봇(PIBOT)’ 기반 항공기 자율조종 프레임워크를 제안한 논문이 2026년 IEEE 로보틱스 및 자동화 매거진(IEEE RAM)에 2025년 게재된 논문 가운데 최우수 논문(Best Paper Award)으로 선정됐다고 5일 밝혔다. 이번 수상은 국내 독자 기반의 풀뿌리 연구가 세계 최고 수준의 로봇 연구 성과로 인정받았다는 점에서 의미가 크다. 시상식은 오스트리아 비엔나에서 2026년 6월 4일(현지시간) 국제로봇자동화학회(ICRA, International Conference on Robotics and Automation) 기간 중 진행되었다. IEEE 로보틱스 및 자동화 매거진(IEEE RAM)은 세계 최대 기술 학회인 IEEE 산하 로보틱스 및 자동화 학회(RAS)가 발행하는 권위 있는 학술 매거진이다. 로봇공학 및 자동화 분야의 최신 연구 성과와 산업 동향, 튜토리
2026-06-05