인물
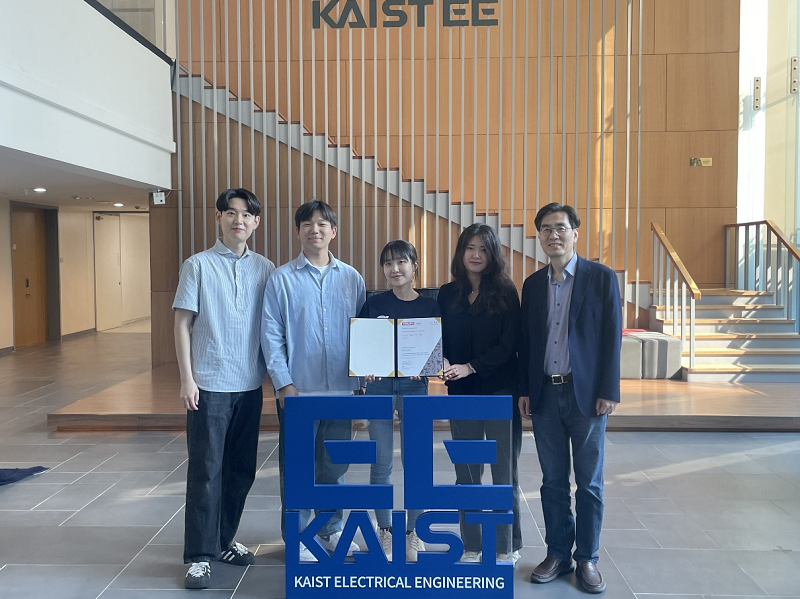
< 왼쪽부터 김대범 박사과정(팀장), 이승재 박사과정, 장서연 박사과정, 공제이 석사과정, 명현 교수 >
우리 대학 전기및전자공학부 명현 교수 연구실의 어반 로보틱스 랩(Team Urban Robotics Lab)이 5월 19일부터 23일까지 미국 애틀랜타에서 열린 세계 최고 귄위의 로봇 학술대회인 2025 IEEE 국제 로봇 및 자동화 학술대회(International Conference on Robotics and Automation, ICRA)에서 개최된 NSS 챌린지(Nothing Stands Still Challenge) 2025에서 종합 1위를 차지하는 쾌거를 달성했다.
NSS 챌린지는 리히텐슈타인 국적의 글로벌 건설회사인 힐티(HILTI)사와 미국 스탠퍼드대 그래디언트 스페이스 그룹(Gradient Spaces Group)이 공동 주최하였고, 2021년도부터 개최되던 힐티 SLAM(Simultaneous Localization and Mapping)* 챌린지의 확장 버전으로 국제 로봇 및 자동화 학술대회(ICRA)에서 가장 저명한 챌린지 중 하나로 꼽힌다.
*SLAM: 동시적 위치 추정 및 지도작성을 의미하며, 로봇이나 드론, 자율주행차 등이 자신의 위치를 파악하고 주변 환경의 지도를 동시에 생성하는 기술
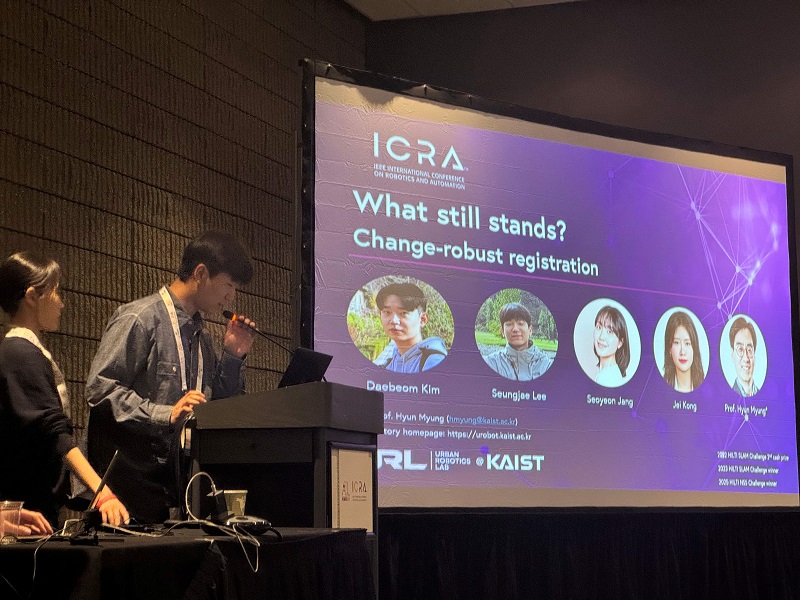
< 우승 수상팀 기술에 대한 구두 강연 장면(연사 이승재, 장서연 박사과정) >
이번 챌린지는 건설 및 산업 환경과 같이 구조적 변화가 빈번한 상황에서, 다양한 시간대에 수집된 라이다 스캔 데이터를 얼마나 정확하고 강인하게 정합할 수 있는지를 중심으로 평가한다. 특히 단일 시점 정합 정확도만을 보는 것이 아니라 다수의 시간대에 걸쳐 발생하는 구조 변화에도 대응하는 다중 세션 위치추정 및 지도작성(Multi-session SLAM) 기술을 다루어, 기술적 수준이 매우 높은 대회로 손꼽힌다.
어반 로보틱스랩팀은 다중 시간대와 공간에서 수집된 라이다 데이터 간의 정합 문제를 해결하는 독자적인 위치 추정 및 지도작성 기술로 3위 대만국립대학교와 2위인 중국 서북 이공대를 큰 점수 차이로 제치고 전체 1위를 차지했다. 수상팀에게는 상금 4,000달러가 수여될 예정이다.
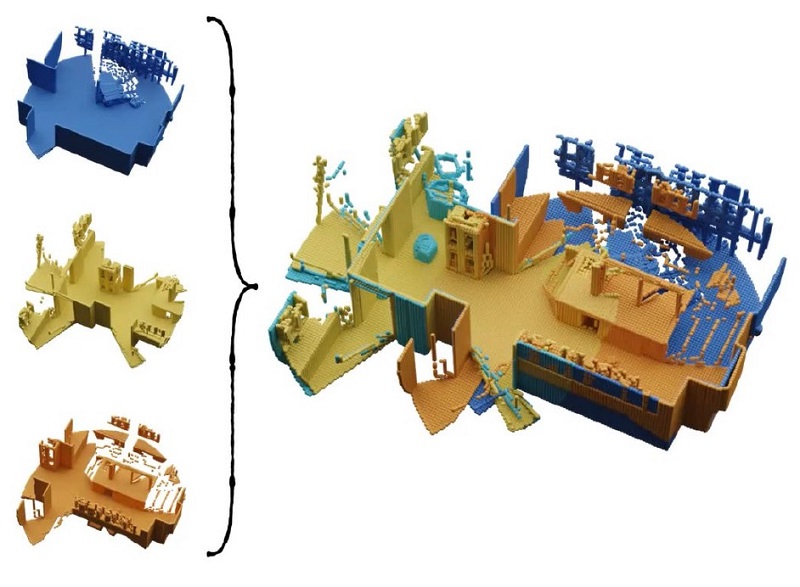
< 다수의 스캔을 정합하는 다중 정합(multiway-registration)의 예시 >
어반 로보틱스랩팀은 사전 연결 정보 없이도 다수의 스캔을 강건하게 정합할 수 있는 다중 정합(multiway-registration) 프레임워크를 자체 개발하였다. 이 프레임워크는 스캔 내의 특징점을 요약하고 대응점을 찾아내는 알고리즘(CubicFeat), 찾아낸 대응점을 기반으로 전역 정합을 수행하는 알고리즘(Quatro), 그리고 변화 감지 기반 결과 정제를 위한 알고리즘(Chamelion)으로 구성된다. 이러한 기술 조합을 통해 변화가 심한 산업 환경에서도 고정 구조물 기반으로 정합 성능이 안정적으로 구현하도록 하였다.
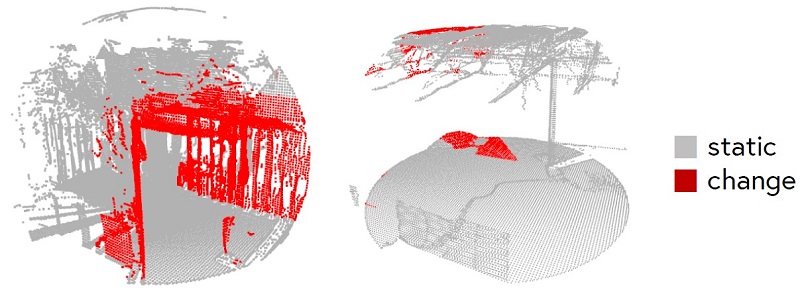
< Chamelion 알고리즘을 활용한 변화 감지 예시 >
라이다 스캔 정합 기술은 자율주행차, 자율로봇, 자율보행 시스템, 자율비행체, 자율운항 등 다양한 자율 시스템에서의 SLAM(Simultaneous Localization And Mapping)의 핵심 요소다.
명현 전기및전자공학부 교수는 “이번 수상 기술은 복잡한 환경 속에서도 서로 다른 스캔 사이의 상대 위치를 정밀하게 추정하는 성능을 극대화했다는 점에서 학문적 가치와 산업 응용 가능성을 동시에 입증한 사례로 평가된다.”라며 “난이도가 높아 많은 팀들이 포기한 상황에서도 끝까지 포기하지 않고 도전해 준 학생들에게 감사하다”고 밝혔다.
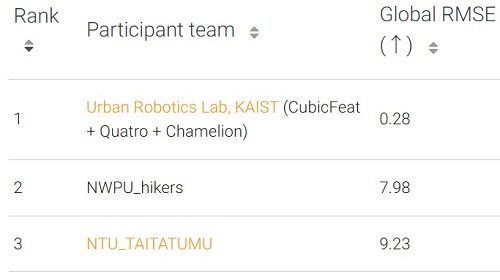
< 대회 결과 보드, 오차(RMSE)가 적을 수록 높은 점수임. (단위: 미터) >
한편, 어반 로보틱스랩팀은 2022년에 처음 SLAM 챌린지에 출전하여 학계 2위를 수상하고, 2023년에는 라이다 부문 전체 1위, 비전 부문 학계 1위를 수상한 바 있다.
-
연구 파리지옥처럼 물체 감지하고 빛 비추면 잡는 ‘로봇 손’ 소재 나왔다
파리지옥은 먹잇감의 자극을 느끼면 잎을 닫아 붙잡는다. 우리 대학 연구진은 여기에서 착안해, 물체의 접근을 느끼는 피부와 물체를 붙잡는 근육을 하나의 부드러운 소재에 담았다. 전기를 띤 물체가 다가오면 소재 안의 입자들이 움직여 전기 신호를 내고, 자외선을 비추면 굽어 물체를 붙잡는다. 빛을 끈 뒤에도 잡은 형태를 10분 이상 유지해, 부품과 배선을 줄인 소프트 로봇 손의 가능성을 보여줬다. 우리 대학은 생명화학공학과 문홍철 교수 연구팀이 주변 물체를 감지하고 빛에 반응해 움직이는 이온성 소프트 로봇 ‘이오노그래스퍼(Ionograsper)’를 개발했다고 30일 밝혔다. 이온성 소재란 내부에 전하(양(+) 또는 음(−)의 전기적 성질)를 띤 작은 입자인 ‘이온’이 있어, 주변의 전기적 변화에 반응할 수 있는 소재를 말한다. 사람은 눈이나 피부로 물체를 알아차리고 근육을 움직여 잡는다. 로봇에도 주변을 감지하는 센서와 움직
2026-09-30 -
연구 세계 최초 ‘로봇 풀코스 마라톤’ 완주, 네이처 본지에 실렸다
사람도 완주하기 쉽지 않은 42.195km를 사족보행로봇이 배터리 교체 없이 달렸다. 우리 대학 연구진은 이 세계 최초 기록을 장거리 운용을 위한 설계 원리로 발전시켜 ‘네이처(Nature)’에 발표하고, 실제 산업 현장에서 사용할 수 있는 로봇의 제품화에 나선다. 우리 대학은 기계공학과 황보제민 교수 연구팀이 개발한 사족보행로봇 ‘라이보2(RAIBO2)’의 장거리 주행 기술과 실제 마라톤 완주 결과가 국제학술지 ‘Nature’본지에 게재됐다고 24일 밝혔다. 국내에서 수행된 로봇 연구가 ‘Nature’ 본지에 게재된 것은 이번이 처음이다. 세계적으로도 로봇 분야 연구가 ‘Nature’본지에 실린 사례는 매우 드물어, 이번 성과는 국내 로봇 연구의 기술력과 학술적 수준을 동시에 보여주는 결과로 평가된다. 라이보2는 2024년 11월 열린 상주 곶감 마라톤 대회에서 배터
2026-09-28 -
연구 “파란 소파 찾아가”…말 알아듣고 스스로 길 찾는 로봇, 국제대회 1·2위
“파란 소파를 찾아가.” 처음 들어간 건물에서도 사람의 말 한마디를 알아듣고 스스로 길을 찾은 뒤, 제대로 도착했는지까지 확인하는 로봇 기술이 국제 대회에서 잇달아 상위권에 올랐다. 우리 대학 연구팀은 로봇이 길을 찾는 데 그치지 않고 주변 상황을 이해하고, 자신의 판단이 맞는지 스스로 확인하는 기술을 선보였다. 우리 대학은 전기및전자공학부 명현 교수 미래도시 로봇연구실 연구팀이 세계적인 컴퓨터비전 학술대회 ECCV 2026(European Conference on Computer Vision)과 로보틱스 학술대회 RSS 2026(Robotics: Science and Systems)에서 열린 국제 챌린지에서 각각 1위와 2위를 차지했다고 16일 밝혔다. 두 대회는 모두 로봇이 사람의 말을 이해하고 카메라로 주변을 살펴 스스로 판단해 움직이는 ‘체화 인공지능(Embodied AI)’ 능력을 겨룬다. 체화 인공지능은 질문에 답하는
2026-09-16 -
행사 멘토링 넘어 KAIST연구 협력으로…'제3회 K-ROBOTICS STARTUP CUP' 혁신팀 모집
우리 대학은 과학기술정보통신부, 대전광역시, 연구개발특구진흥재단, KAIST홀딩스, 대전테크노파크, 대전창조경제혁신센터 등과 함께 ‘2026년 하반기 로봇창업경진대회(제3회 K-ROBOTICS STARTUP CUP)’를 개최하고, 참가팀을 모집한다고 7일 밝혔다. 본 대회는 전국의 유망 로봇 창업팀을 발굴하고 R&D, 사업화, 투자와 재투자로 이어지는 산업 선순환 구조를 구축하기 위해 마련된 경진대회다. 단순한 아이디어 경연을 넘어 참가팀이 보유한 기술과 KAIST 로봇 분야 연구진의 전문성을 연결해 기술 고도화와 사업화 가능성을 함께 모색하는 것이 특징이다. 특히 상반기 프로그램에서는 참가팀과 KAIST 연구진 간 멘토링이 후속 미팅과 연구 협력 논의로 이어지는 성과가 나타났다. 하반기에는 이러한 성과를 바탕으로 기술 연계 수요와 보유 역량이 구체적인 창업팀을 발굴해 더욱 밀도 높은 협력을 지원할 예정이다. 상반기 멘토링에서 후속 연구 논의까지&h
2026-08-11 -
행사 피지컬 AI 인재 키운다…KAIST·서울대 100시간 로봇 해커톤 개최
AI가 글을 쓰고 그림을 그리던 화면 밖으로 나와 현실 세계를 보고 움직이는 피지컬 AI(Physical AI) 시대가 열리고 있다. 우리 대학이 학생들의 상상을 실제 움직이는 로봇으로 구현하는 100시간의 도전을 통해 피지컬 AI 인재 양성에 나선다. 우리 대학은 우리 대학과 서울대학교 학생들이 만든 연합단체 로보틱어스(RoboticUS)가 8월 3일부터 8일까지 KAIST에서 ‘제1회 로봇 해커톤’을 개최한다고 4일 밝혔다. 배충식 KAIST 총장은 “피지컬 AI 시대에는 AI를 잘 만드는 것을 넘어 AI를 기반으로 실제 세상을 움직이는 로봇과 시스템을 설계하고 구현할 수 있는 융합형 인재가 필요하다”며 “학생들이 스스로 기획하고 운영한 이번 해커톤은 KAIST의 도전과 협업 문화를 보여주는 좋은 사례이며, 미래 기술을 현실로 구현하는 새로운 교육 모델이 될 것으로 기대한다”고 말했다. 이번 해커톤은 이러한
2026-08-04