연구
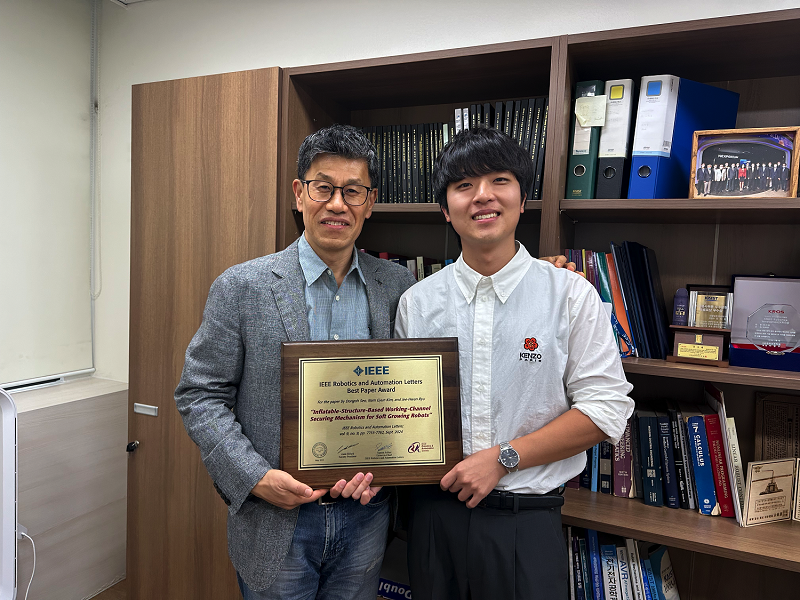
< 건설및환경공학과 유지환 교수(왼쪽), 김남균 박사과정(오른쪽) >
우리 대학 건설및환경공학과 유지환 교수가 5월 22일 미국 애틀랜타에서 열린 세계적인 로봇 학회인 ‘2025 IEEE 국제 로봇 및 자동화 학회(ICRA)’에서, 미국전기전자학회(IEEE) 산하 로봇 프리미어 저널 ‘로봇 및 자동화 레터(Robotics and Automation Letters, RA-L)’의 2024 최우수 논문상(Best Paper Award)을 수상했다.
이번 최우수 논문상은 2024년도에 출판된 약 1,500편의 논문 중 상위 5편에만 수여되는 영예로운 상으로, 국제적으로도 높은 경쟁률과 권위를 자랑한다.
유 교수가 수상한 논문은, 식물의 뿌리처럼 자라나는 동작(growing motion)을 통해 이동하거나 작업을 수행하는 연성재료(soft material) 기반의 ‘소프트 그로잉 로봇(Soft Growing Robot)’의 실용성과 응용 가능성을 획기적으로 확장할 수 있는 새로운 작업 채널 확보 기술을 제안했다.
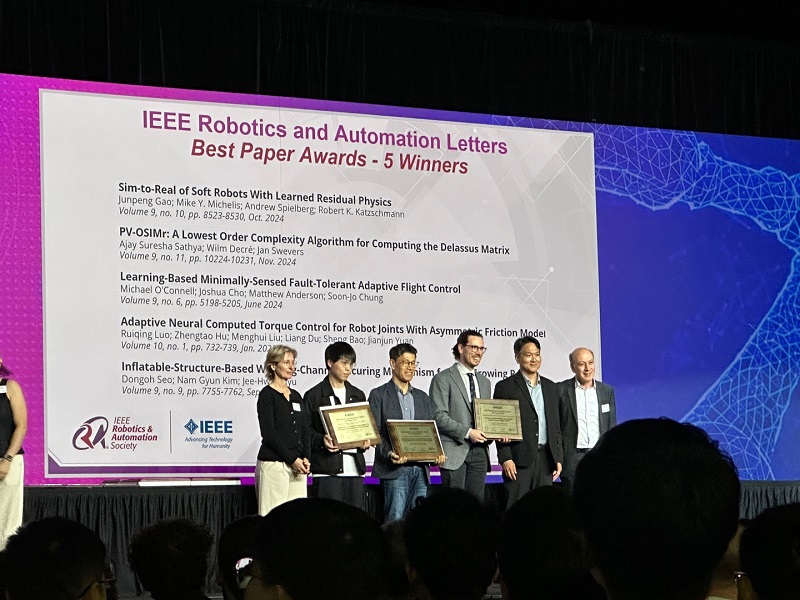
< IEEE 산하 로봇저널 시상식 >
기존 소프트 그로잉 로봇은 내부 압력을 높이거나 낮추어 몸체를 부풀리거나 수축시키는 방식으로 움직이기 때문에 내부통로가 압력에 의해 막히는 현상이 발생한다. 반면, 이번에 개발된 소프트 그로잉 로봇은 내부통로의 압력을 외부 대기압과 동일하게 유지한 채로 자라나는 기능을 구현함으로써, 로봇의 유연하고 부드러운 특성을 그대로 유지한채 내부통로를 확보하는 데 성공했다.
이러한 구조는 로봇 내부에 위치한 통로(작업 채널)를 통해 다양한 재료나 도구를 자유롭게 전달할 수 있게 하며, 작업 환경에 따라 장비를 유연하게 교체함으로써 다목적 작업 수행이 가능하다는 장점을 가진다.
연구팀은 본 기술의 효과를 입증하기 위해 프로토타입을 제작하고, 다양한 실험을 통해 성능을 검증했다. 특히, 슬라이드 플레이트 실험에서는 로봇 내부 채널에 재료나 장비가 방해 없이 통과할 수 있는지, 파이프 당기기 실험에서는 긴 파이프 형태의 도구를 내부 채널을 통해 끌어낼 수 있는지 확인했다.
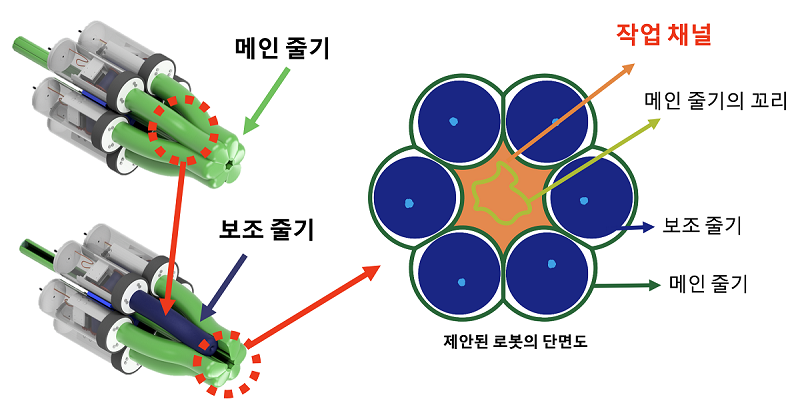
< 제안된 소프트 그로잉 로봇의 전체 하드웨어 구조(왼쪽)와 팽창형 구조를 구성하는 단면도(오른쪽) >
실험 결과, 로봇이 자라나는 도중에도 내부 채널이 안정적으로 유지되는 것이 입증되었으며, 이는 기술의 실용성과 확장성을 뒷받침하는 핵심 근거로 작용한다.
유지환 교수는 “이번 수상은 국내 로봇공학 기술력과 학문적 성과가 세계적으로 인정받았다는 점에서 매우 뜻깊다”며, “특히, 소프트 그로잉 로봇의 실용성과 응용 분야를 크게 확장할 수 있는 기술적 진전을 이뤘다는 데 큰 의의가 있다. 연구팀의 헌신과 협력이 있었기에 가능했던 성과이며, 앞으로도 혁신적인 연구를 통해 로봇 기술의 발전에 기여하겠다”고 소감을 밝혔다.
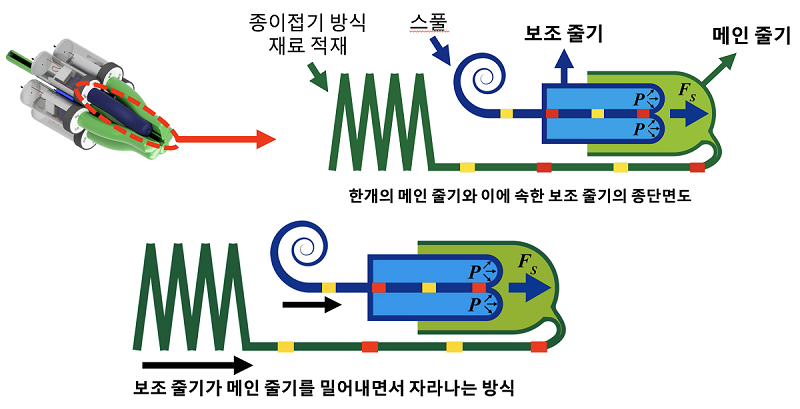
< 소프트 그로잉 로봇의 재료공급 미케니즘 >
본 연구는 건설및환경공학과 서동오 박사과정 학생과 로봇학제전공 김남균 박사과정 학생이 공동저자로 참여했고 로봇 및 자동화 레터저널에 2024년 9월 1일자로 게재했다.
(논문 제목: Inflatable-Structure-Based Working-Channel Securing Mechanism for Soft Growing Robots, DOI: 10.1109/LRA.2024.3426322)
한편 이번 과제는 한국연구재단의 미래유망융합기술파이오니어 연구과제및 중견연구과제를 동시에 지원받았다.
-
연구 파리지옥처럼 물체 감지하고 빛 비추면 잡는 ‘로봇 손’ 소재 나왔다
파리지옥은 먹잇감의 자극을 느끼면 잎을 닫아 붙잡는다. 우리 대학 연구진은 여기에서 착안해, 물체의 접근을 느끼는 피부와 물체를 붙잡는 근육을 하나의 부드러운 소재에 담았다. 전기를 띤 물체가 다가오면 소재 안의 입자들이 움직여 전기 신호를 내고, 자외선을 비추면 굽어 물체를 붙잡는다. 빛을 끈 뒤에도 잡은 형태를 10분 이상 유지해, 부품과 배선을 줄인 소프트 로봇 손의 가능성을 보여줬다. 우리 대학은 생명화학공학과 문홍철 교수 연구팀이 주변 물체를 감지하고 빛에 반응해 움직이는 이온성 소프트 로봇 ‘이오노그래스퍼(Ionograsper)’를 개발했다고 30일 밝혔다. 이온성 소재란 내부에 전하(양(+) 또는 음(−)의 전기적 성질)를 띤 작은 입자인 ‘이온’이 있어, 주변의 전기적 변화에 반응할 수 있는 소재를 말한다. 사람은 눈이나 피부로 물체를 알아차리고 근육을 움직여 잡는다. 로봇에도 주변을 감지하는 센서와 움직
2026-09-30 -
연구 세계 최초 ‘로봇 풀코스 마라톤’ 완주, 네이처 본지에 실렸다
사람도 완주하기 쉽지 않은 42.195km를 사족보행로봇이 배터리 교체 없이 달렸다. 우리 대학 연구진은 이 세계 최초 기록을 장거리 운용을 위한 설계 원리로 발전시켜 ‘네이처(Nature)’에 발표하고, 실제 산업 현장에서 사용할 수 있는 로봇의 제품화에 나선다. 우리 대학은 기계공학과 황보제민 교수 연구팀이 개발한 사족보행로봇 ‘라이보2(RAIBO2)’의 장거리 주행 기술과 실제 마라톤 완주 결과가 국제학술지 ‘Nature’본지에 게재됐다고 24일 밝혔다. 국내에서 수행된 로봇 연구가 ‘Nature’ 본지에 게재된 것은 이번이 처음이다. 세계적으로도 로봇 분야 연구가 ‘Nature’본지에 실린 사례는 매우 드물어, 이번 성과는 국내 로봇 연구의 기술력과 학술적 수준을 동시에 보여주는 결과로 평가된다. 라이보2는 2024년 11월 열린 상주 곶감 마라톤 대회에서 배터
2026-09-28 -
연구 “파란 소파 찾아가”…말 알아듣고 스스로 길 찾는 로봇, 국제대회 1·2위
“파란 소파를 찾아가.” 처음 들어간 건물에서도 사람의 말 한마디를 알아듣고 스스로 길을 찾은 뒤, 제대로 도착했는지까지 확인하는 로봇 기술이 국제 대회에서 잇달아 상위권에 올랐다. 우리 대학 연구팀은 로봇이 길을 찾는 데 그치지 않고 주변 상황을 이해하고, 자신의 판단이 맞는지 스스로 확인하는 기술을 선보였다. 우리 대학은 전기및전자공학부 명현 교수 미래도시 로봇연구실 연구팀이 세계적인 컴퓨터비전 학술대회 ECCV 2026(European Conference on Computer Vision)과 로보틱스 학술대회 RSS 2026(Robotics: Science and Systems)에서 열린 국제 챌린지에서 각각 1위와 2위를 차지했다고 16일 밝혔다. 두 대회는 모두 로봇이 사람의 말을 이해하고 카메라로 주변을 살펴 스스로 판단해 움직이는 ‘체화 인공지능(Embodied AI)’ 능력을 겨룬다. 체화 인공지능은 질문에 답하는
2026-09-16 -
행사 멘토링 넘어 KAIST연구 협력으로…'제3회 K-ROBOTICS STARTUP CUP' 혁신팀 모집
우리 대학은 과학기술정보통신부, 대전광역시, 연구개발특구진흥재단, KAIST홀딩스, 대전테크노파크, 대전창조경제혁신센터 등과 함께 ‘2026년 하반기 로봇창업경진대회(제3회 K-ROBOTICS STARTUP CUP)’를 개최하고, 참가팀을 모집한다고 7일 밝혔다. 본 대회는 전국의 유망 로봇 창업팀을 발굴하고 R&D, 사업화, 투자와 재투자로 이어지는 산업 선순환 구조를 구축하기 위해 마련된 경진대회다. 단순한 아이디어 경연을 넘어 참가팀이 보유한 기술과 KAIST 로봇 분야 연구진의 전문성을 연결해 기술 고도화와 사업화 가능성을 함께 모색하는 것이 특징이다. 특히 상반기 프로그램에서는 참가팀과 KAIST 연구진 간 멘토링이 후속 미팅과 연구 협력 논의로 이어지는 성과가 나타났다. 하반기에는 이러한 성과를 바탕으로 기술 연계 수요와 보유 역량이 구체적인 창업팀을 발굴해 더욱 밀도 높은 협력을 지원할 예정이다. 상반기 멘토링에서 후속 연구 논의까지&h
2026-08-11 -
행사 피지컬 AI 인재 키운다…KAIST·서울대 100시간 로봇 해커톤 개최
AI가 글을 쓰고 그림을 그리던 화면 밖으로 나와 현실 세계를 보고 움직이는 피지컬 AI(Physical AI) 시대가 열리고 있다. 우리 대학이 학생들의 상상을 실제 움직이는 로봇으로 구현하는 100시간의 도전을 통해 피지컬 AI 인재 양성에 나선다. 우리 대학은 우리 대학과 서울대학교 학생들이 만든 연합단체 로보틱어스(RoboticUS)가 8월 3일부터 8일까지 KAIST에서 ‘제1회 로봇 해커톤’을 개최한다고 4일 밝혔다. 배충식 KAIST 총장은 “피지컬 AI 시대에는 AI를 잘 만드는 것을 넘어 AI를 기반으로 실제 세상을 움직이는 로봇과 시스템을 설계하고 구현할 수 있는 융합형 인재가 필요하다”며 “학생들이 스스로 기획하고 운영한 이번 해커톤은 KAIST의 도전과 협업 문화를 보여주는 좋은 사례이며, 미래 기술을 현실로 구현하는 새로운 교육 모델이 될 것으로 기대한다”고 말했다. 이번 해커톤은 이러한
2026-08-04