%ec%84%b8%ea%b3%84%20%ec%b5%9c%eb%8c%80
-
 학부생 로버팀(MR2), 세계 최대 화성탐사 대회 ‘URC 2026’ 본선 진출
우리 대학 학부생들이 직접 만든 탐사 로버(사람 대신 이동하며 탐사하는 로봇 차량)로 세계 무대에 도전한다. 세계 최대 화성탐사 대회 본선 진출이 확정되며 KAIST 최초 성과를 달성했다.
우리 대학은 학부 로봇 동아리 MR(Microrobot Research) 소속 로버팀 ‘MR2’(지도교수 기계공학과 박용화)가 세계 최대 대학생 화성탐사 로버 경진대회인 ‘2026 유니버시티 로버 챌린지(University Rover Challenge, URC)’ 본선 진출권을 획득했다고 3일 밝혔다.
URC는 미국 화성 탐사 연구소(The Mars Society)가 주관하는 국제 대회로, 유타주 사막의 화성과 유사한 환경(MDRS)에서 열린다. 참가팀들은 직접 제작한 탐사 로버를 활용해 ▲생명 탐사 ▲물품 운송 ▲장비 조작 ▲자율 주행 등 4개 미션을 수행하며 기술력을 겨룬다.
이번 대회에는 전 세계 18개국 116개 대학 팀이 참가해 치열한 예선을 치렀다. KAIST MR2 팀은 100점 만점에 95.38점을 기록하며 상위 38개 팀에 선정돼 본선 진출의 영예를 안았다. 이는 KAIST 팀 최초의 본선 진출 성과로, 글로벌 무대에서 KAIST 학부생들의 로봇 설계 및 제어 역량을 입증한 결과다.
MR2 팀이 독자 개발한 차세대 탐사 로버‘GAP-1000’은 극한 환경에서도 안정적인 운용이 가능하도록 설계된 모듈형 로버다. 5kg 이상의 물체를 정밀하게 제어할 수 있는 6자유도(6-DOF, 사람의 팔처럼 여러 방향으로 자유롭게 움직이는 구조) 로봇 팔을 탑재해 복잡한 장비 조작 임무를 수행할 수 있다.
자율 주행 기능도 강점이다. 위성을 활용한 정밀 위치 측정 기술(RTK-GNSS)과 로봇의 움직임을 감지하는 관성 센서(IMU), 바퀴 회전을 기반으로 이동 거리를 계산하는 기술을 결합해 복잡한 지형에서도 스스로 최적의 경로를 찾아 이동한다. 여기에 드론 중계 시스템을 더해 통신이 닿지 않는 구간에서도 안정적인 탐사가 가능하다.
또한 화성 과학 탐사 임무를 위해 지면 10cm 아래 토양을 채취한 뒤 원심분리로 불순물을 제거하고, 단백질 검출 시약인 뷰렛(Biuret)과 브래드퍼드(Bradford)를 활용해 생명체 흔적을 분석한다. 여기에 빛의 파장을 분석해 물질의 성분을 파악하는 분광 분석 기술을 결합해, 생명체의 흔적을 실시간으로 탐지할 수 있는 통합 시스템을 구축했다.
MR2 총괄팀장 정명우 학생(기계공학과)은 “설계부터 제작까지 모든 과정을 직접 수행하며 많은 시행착오를 겪었지만, KAIST 최초 본선 진출이라는 성과를 거둬 기쁘다”며“남은 기간 철저히 준비해 현지에서 좋은 결과를 내겠다”고 말했다.
박용화 지도교수는 “학생들이 독자적으로 극한 환경용 로버를 구현해낸 점이 인상적”이라며 “이번 대회가 KAIST의 기술력을 세계에 알리는 계기가 될 것”이라고 밝혔다.
이광형 총장은 “학부생들이 직접 설계하고 제작한 로버로 세계 최대 규모의 대회 본선에 진출한 것은 매우 의미 있는 성과”라며 “이번 경험이 학생들이 글로벌 무대에서 도전하고 성장하는 계기가 되길 기대한다”고 말했다.
MR2 팀은 기계공학과, 전기및전자공학부, 산업디자인학과 등 다양한 전공의 학부생 13명으로 구성돼 있으며, 현재 실제 야외 환경에서 장거리 운용 테스트를 마치고 본선을 위한 최종 점검을 진행 중이다. 본선 대회는 오는 5월 27일부터 30일까지 미국 유타주 MDRS에서 열린다.
※ 관련 링크
MR2 공식 홈페이지: https://urc-kaist.github.io/, MR2 인스타그램: https://www.instagram.com/urc_mr2/, MR2 유튜브: https://www.youtube.com/@MR2KAISTRoverTeam
2026.04.03 조회수 4780
-
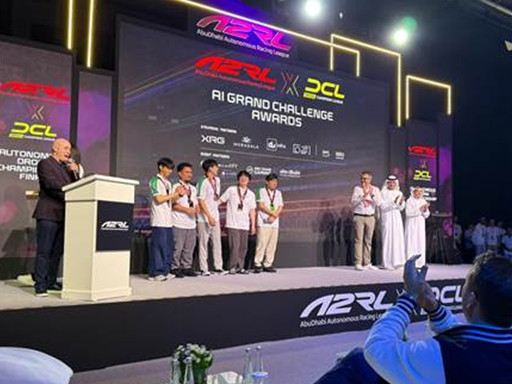 세계 최대 자율드론 챔피언쉽 대회 세계 3위 쾌거
우리 대학 전기및전자공학부 심현철 교수 연구팀이 2025년 4월 12일 아랍에미리트(UAE) 정부 후원으로 개최된 아부다비 자율 레이싱 대회(Abu Dhabi Autonomous Racing League, 이하 A2RL)의 드론 챔피언십 리그( Drone Championship League, 이하 DCL)에서 세계 3위를 차지하였다.
아부다비 국립 전시 센터 마리나(ADNEC Marina) 대회장에서 개최된 본 선 대회에서는 2024년 가을 예선을 통해 선발된 14개 팀들이 참가해 실력을 겨뤘다. 참가팀들은 ▲최단 비행시간 경연(AI Grand Challenge), ▲4대동시 자율비행, ▲양쪽에서 마주 보면서 고속으로 비행하는 드래그 레이싱, ▲AI 대 인간 조정사 대결 등 총 4개 부문에서 경합을 벌였다.
그 중 8개 팀이 최단 비행시간 경연 준결승에 진출했고, 이 중 KAIST는 네덜란드 델프트공대(TU Delft), UAE 기술혁신연구소(TII), 체코 공과대학(Czech Technical University, CTU)와 함께 결승에 올랐다.
결승에서는 델프트 공대가 1위를 차지했으며, UAE 기술혁신연구소가 2위, KAIST는 그 뒤를 이어 세계 종합 3위의 성과를 거두었다.
또한, 심현철 교수팀은 세계 최초로 개최된 자율비행 드론의 동시 자율비행에서 2위를, 양쪽에서 동시에 마주 보며 출발하는 드래그 레이싱(drag racing)에서도 2위를 차지하며 뛰어난 성과를 거두었다.
심 교수팀은 팀장인 한동훈 박사과정을 비롯해 마울라나 아자리(Maulana Azhari) 박사과정, 유제인 석사과정, 박성준 석사과정 등 총 4명으로 구성되어 있으며, 자체 개발한 영상기반 측위 기술과 고기동 비행 제어 기술을 바탕으로 우수한 기량을 선보여 총 10만 5천 달러의 상금을 수상하게 되었다.
이번 대회는 외부 카메라나 라이다(LiDAR) 없이 단안 카메라만을 활용하여 자율 비행 드론에 적용한 최초의 국제 대회로, 총 12개의 게이트가 설치된 실내 경연장에서 진행되었다. 상금 총액은 100만 달러에 달하며, 드론 기술의 미래를 선도하는 경쟁의 장이 되었다.
A2RL DCL 자율비행 대회는 2017년 세계적인 로봇 기술 경연대회인 MBZIRC(Mohamed Bin Zayed International Robotics Competition) 이후 UAE 정부 지원으로 개최된 5번째 대규모 로보틱스 경진대회이다.
특히 이번 대회와 같은 카메라 기반 자율비행 드론 레이싱은 단순한 E-sports를 넘어서 현대전에 게임 체인저로 등장한 1인칭 시점(FPV) 드론에 직접적으로 적용될 수 있는 중요한 기술로서, 세계적으로 주목받고 있다.
심현철 교수는 “코로나로 인한 대회 중단과 연구팀 재편 등 연구 공백과 고속 비행을 제대로 실험할 환경을 구하기 어려운 여건 속에서도, 독자적인 측위 및 제어 기술을 완성해 결국 세계 유수의 연구팀들을 제치고 값진 성과를 거둘 수 있었다”고 밝혔다.
이어 “이번 결과에 만족하지 않고, 더욱더 경쟁력 있는 연구 역량 및 환경을 갖출 수 있다면 앞으로 열릴 국제 대회에서는 압도적인 기술력으로 세계 최고 수준의 성과를 만들어 내겠다”고 각오를 전했다.
심 교수는 2016년 세계적인 로봇 학회 IROS에서 세계 최초로 자율드론 레이싱을 개최한 자율 드론 레이싱 분야의 선구자이며, 같은 대회에서 2016년, 2018년 각각 우승 및 준우승을 차지했다.
또한, 2019년 미국 록히드 마틴(Lockheed Martin)사가 주최한 AlphaPilot 자율 드론 AI 경진대회에서는 3위를, 2019년, 2020년 과기정통부가 개최한 AI 그랜드 챌린지 드론 실내비행 부분에서 2회 연속 우승을 거두며 총 24억원의 후속 연구비를 지원받는 등 꾸준히 우수한 성과를 거두었다.
더불어 2024년 해양 환경에서 자율 로봇(무인 보트, 드론 등)의 기술 능력을 겨루는 국제 대회인 MBZIRC 해양 챌린지(Maritime Challenge)에서 KAIST 기계공학부 김진환 교수팀과 공동으로 참여하여 2등을 차지한 바 있다.
2025.04.18 조회수 6310