%ec%9d%b8%ed%84%b0%ed%8e%98%ec%9d%b4%ec%8a%a4
-
 말하지 않아도 ‘이게 아닌데’ 눈치채는 AI 개발
일일이 말하거나 몸짓으로 알려주지 않아도, AI가 사람의 뇌에서 나오는 ‘이게 아닌데’라는 반응을 알아채 스스로 행동을 고치는 시대가 다가오고 있다. 우리 대학 연구진이 뇌파로 사람과 AI의 인지적 어긋남을 포착해 AI가 사람의 목표에 맞춰 실시간으로 행동을 수정하는 기술을 개발했다. ‘명령하는 AI’에서 ‘의도를 눈치채는 AI’로의 변화를 앞당길 것으로 기대된다.
우리 대학은 뇌인지과학과 이상완 석좌교수(신경과학-인공지능 융합연구센터장) 연구팀이 마이크로소프트연구소 아시아(Microsoft Research Asia)와 국제 공동연구를 통해 인간의 뇌파를 이용해 AI를 실시간으로 인간의 목표에 맞추는 차세대 뇌-컴퓨터 인터페이스(BCI) 기술인 ‘신경 가치 정렬(Neural Value Alignment, NVA)’을 개발했다고 10일 밝혔다.
AI가 사람과 자연스럽게 협업하기 위해서는 사람이 실제로 무엇을 원하는지 정확하게 파악해야 한다. 하지만 지금까지 AI는 주로 사람의 말이나 행동, 몸짓 등 외부로 드러난 정보를 바탕으로 의도를 추정해 왔다.
문제는 같은 행동이라도 목적이 다를 수 있다는 점이다. 예를 들어 사람이 컵을 집더라도 직접 물을 마시려는 것인지, 다른 사람에게 건네려는 것인지 행동만 보고서는 구별하기 어렵다. 이러한 ‘목표-행동 모호성’ 때문에 AI가 사람의 의도를 잘못 이해하면 사용자가 다시 명령하거나 행동을 교정해야 했다.
연구팀은 이 문제를 해결하기 위해 사람이 예상과 다른 상황을 마주했을 때 뇌에서 무의식적으로 발생하는 ‘예측 오차’에 주목했다. 쉽게 말해 AI가 잘못된 행동을 했을 때 사람이 순간적으로 느끼는 “이게 아닌데”라는 뇌의 반응을 이용한 것이다.
특히 연구팀은 이 반응을 두 종류로 구분했다. AI가 사람의 궁극적인 목표 자체를 잘못 이해했을 때 나타나는 ‘보상 예측 오차(RPE)’와, 목표는 맞지만 행동 과정이나 방식이 예상과 다를 때 나타나는 ‘상태 예측 오차(SPE)’다.
연구팀은 AI가 작업하는 모습을 지켜보는 사람의 실시간 뇌파(EEG)를 측정했다. 그 결과, AI가 목표 자체를 잘못 이해했을 때와 목표는 맞지만 행동 방식이 잘못됐을 때 사람의 뇌가 서로 다른 신호를 보내는 것을 확인했다. 두 가지 오류가 동시에 발생했을 때 나타나는 특징적인 뇌파 패턴도 찾아냈다.
연구팀은 여기에 딥러닝을 적용해 뇌파만으로 사람이 AI의 행동을 어떻게 받아들이고 있는지를 구분하는 기술을 개발했다. 쉽게 말해 사람이 직접 “틀렸다”고 말하지 않아도, 뇌파를 통해 “목표가 틀렸다”거나 “방법이 틀렸다”는 반응을 AI가 알아챌 수 있게 한 것이다.
이어 이렇게 읽어낸 뇌 신호를 AI에 실시간으로 전달해 스스로 행동을 고치도록 하는 ‘신경 가치 정렬 기반 인간-AI 시너지’ 알고리즘을 제안했다.
AI는 상태 예측 오차(SPE)가 감지되면 “원하는 목표는 맞지만 방법이 잘못됐다”고 판단해 행동 방식을 바꾸고, 보상 예측 오차(RPE)가 나타나면 “목표 자체를 잘못 이해했다”고 판단해 사람이 실제로 원하는 것이 무엇인지 다시 찾는다.
시뮬레이션 결과, 사람의 목표가 갑자기 바뀌거나 일부 신호가 빠지는 등 불확실한 상황에서도 기존 방식보다 빠르게 사람의 의도 변화에 적응하는 것으로 나타났다.
이번 연구의 핵심은 사람이 AI에게 계속 “이렇게 해”, “그게 아니야”라고 말하거나 몸짓으로 알려주지 않아도, AI가 사람의 무의식적인 ‘이게 아닌데’라는 뇌 반응을 읽고 스스로 행동을 고칠 수 있는 가능성을 보여줬다는 점이다.
향후 기술이 발전하면 가정이나 산업 현장의 피지컬 AI 로봇이 사용자의 의도를 보다 자연스럽게 파악하고 행동을 조정하는 데 활용될 수 있다. 자율주행차가 운전자의 판단을 빠르게 반영하거나, 말을 하거나 몸을 움직이기 어려운 환자가 의료·재활 로봇을 제어하고, AI가 학생의 인지 상태에 맞춰 학습을 돕는 기술로도 확장될 수 있다.
궁극적으로는 사람이 일일이 명령해야 움직이는 AI에서, 사람의 반응을 알아채고 스스로 맞춰가는 AI로 발전하는 새로운 인간-AI 협업 방식을 제시한 연구다.
이번 국제 공동연구를 주도한 이상완 교수는 “이번 연구는 인공지능이 눈에 보이는 행동 결과만으로 인간의 의도를 추정하던 기존 방식에서 벗어나, 행동 이면에서 발생하는 뇌의 인지 신호를 AI와의 협업에 직접 활용할 수 있음을 보여줬다는 데 의미가 있다”며 “향후 피지컬 AI, BCI, 자율주행, 정밀 맞춤형 교육, 의료용 로봇, 인간-컴퓨터 상호작용(HCI) 등 인간의 판단과 AI의 행동을 긴밀하게 연결해야 하는 다양한 분야로 확장될 수 있을 것”이라고 말했다.
마이크로소프트연구소 이미란 전무는 “이번 성과는 KAIST와 마이크로소프트연구소 아시아가 지속해 온 국제 공동연구의 결실”이라며 “앞으로도 양 기관의 협력을 통해 인간과 AI가 보다 자연스럽게 소통하고 협력할 수 있는 세계적 수준의 BCI 기술 개발을 이어갈 것으로 기대한다”고 말했다.
이번 연구에는 KAIST 뇌인지과학과 박사과정 서흔(Xin Xu) 학생이 제1저자로 참여했으며, 마이크로소프트연구소 아시아의 얀센 왕(Yansen Wang), 동치 한(Dongqi Han), 동쉔 리(Dongsheng Li) 박사 등이 공동 연구진으로 참여했다. 연구 결과는 사이버네틱스 분야 대표 국제 학술지 ‘IEEE 트랜잭션스 온 사이버네틱스(IEEE Transactions on Cybernetics)’에 2026년 8월 온라인 게재됐다.
※논문명: Neural Value Alignment: Human–AI Collaboration Under Goal-Action Ambiguity, DOI: 10.1109/TCYB.2026.3722605>
한편, 지속적으로 변화하는 환경에서 AI가 새로운 정보에 빠르게 적응하도록 하는 KAIST 이상완 교수 연구팀-마이크로소프트연구소 아시아의 또 다른 공동연구도 KAIST 뇌인지과학과 박사과정 니클라스 쾨페(Niklas Koeppe) 학생이 제1저자로 참여해 인공지능 분야 대표 국제학회인 ICML 2026(International Conference on Machine Learning)에서 지난 6월 발표됐다.
※논문명: Mitigating Plasticity Loss through Architectural Design in Continual Learning, 논문원본: https://icml.cc/virtual/2026/poster/61534
이번 연구는 과학기술정보통신부 정보통신기획평가원의 디지털분야글로벌연구지원사업 지원을 받아 수행됐다.
2026.09.10 조회수 876
-
 “뇌로 로봇 움직이고 느끼는”세계 최초 Brain-to-Robot 기술 개발 나서
우리 대학 연구진이 사람의 뇌 신호로 외골격 로봇을 실시간 제어하고, 로봇이 감지한 촉각·힘 정보를 다시 뇌에 전달하는 차세대 뇌-로봇 인터페이스 플랫폼 개발을 시작했다.
우리 대학은 기계공학과 공경철·김정 교수 연구팀이 ㈜엔젤로보틱스와 함께 범부처 첨단 의료기기 연구개발사업 플래그십 과제로 세계 최초 양방향 ‘Brain-to-Robot’ 시스템 개발에 착수했다고 25일 밝혔다. 이 과제는 2026년 04월부터 2032년 12월까지다.
공경철 교수는 보행 보조 외골격 로봇 기업 엔젤로보틱스를 창업하고 국제 사이배슬론(Cybathlon·장애인 보조기술 국제대회)에서 2회 연속 금메달을 이끈 웨어러블 로봇 분야의 세계적 연구자다. 김정 교수는 로봇 피부 기술 연구로 ‘이달의 과학기술인상’을 수상한 세계적 연구자로, 두 연구팀은 컨소시엄을 구성해 뇌신경 인터페이스와 외골격 로봇을 결합한 Brain-to-Robot 플랫폼 연구를 본격 추진하고 있다.
뇌 신호로 커서를 움직이거나 스마트폰을 제어하는 뇌 인터페이스 기술은 이미 인체 임상 단계에 진입해 있다. 미국 뉴럴링크(Neuralink), 싱크론(Synchron) 등 글로벌 기업들도 관련 기술 개발에 속도를 내고 있다. 그러나 기존 기술은 실제 움직임과 감각을 동시에 연결하는 데에는 한계가 있었다. 대상 목표, 즉 뇌 신호가 실제로 무엇을 제어하고 어떤 감각을 되돌려 받는지가 명확하게 정의되지 않은 채 신호 해독 기술 자체의 발전에 집중되어 왔다는 점이다.
이 한계를 정면으로 돌파하는 접근인 Brain-to-Robot은 외골격 로봇을 직접 제어 대상으로 삼아 사용자의 행동 의도를 뇌 신호로 읽어 로봇을 움직이고, 동시에 로봇이 감지한 지면 반력(바닥이 발을 밀어내는 힘)·관절 토크(관절 회전력)·촉각 정보를 다시 뇌에 전달하는 완전한 양방향 인터페이스 구현을 목표로 한다.
연구팀에 따르면 외골격 로봇 제어와 감각 피드백(되돌려 전달되는 감각 정보)을 모두 포함한 완전한 양방향 Brain-to-Robot 시스템은 아직 세계적으로 구현 사례가 보고되지 않았다. 이번 연구는 뇌 인터페이스 기술의 새로운 전환점이 될 것으로 기대된다.
이 시스템에서 우리 대학 연구팀은 핵심 기술 개발을 담당한다. 공경철 교수 연구팀은 웨어러블 로봇 제어와 AI 기반 동작 의도 해석 기술을 개발하며, 로봇이 감지한 감각 정보를 Brain Chip(뇌 신호 처리 반도체)으로 정확하게 전달하기 위한 체성감각 인터페이스(신체 감각 전달 시스템) 설계를 수행한다. 김정 교수 연구팀은 장애인을 대신해 감각을 느낄 수 있는 로봇 피부와 AI 기반 체성감각 해석 기술 개발을 맡는다.
또한 연구팀은 뇌 신호를 로봇 제어 명령으로 변환하고, 로봇이 감지한 감각 정보를 다시 뇌에 전달하는 AI 기반 인코딩·디코딩(신호 변환·해석) 알고리즘 개발도 추진한다. 수백 개 채널에 달하는 피질 신호(대뇌피질에서 발생하는 신경신호)를 실시간으로 처리하고 극도로 짧은 지연시간의 폐루프(closed-loop·신호를 실시간으로 주고받는 순환 제어 구조)를 안정적으로 유지하는 것이 핵심 기술 과제다.
본 플래그십 과제의 사업화는 공경철 교수가 창업한 엔젤로보틱스(KOSDAQ:455900)가 맡는다. 연구팀은 식품의약품안전처 인허가부터 실제 보급까지 전주기 상용화를 추진할 계획이다.
공경철 교수는 “이번 기술이 성공하면 사지마비 장애인이 병원을 넘어 실제 일상생활에서 스스로 걷고 물건을 집으며 손끝의 감촉까지 느낄 수 있는 새로운 재활 패러다임이 열릴 것”이라고 말했다.
연구팀은 이번 기술이 국내외를 통틀어 시도된 적 없는 세계 최고난도 수준의 융합기술인 만큼, 장기 안전성 확보와 임상 검증, 인허가 체계 마련이 기술 개발과 병행돼야 한다고 강조했다. 또한 글로벌 시장 진입을 위해서 안전성·유효성 검증, 임상 근거 축적, 위험관리 체계 구축, 뇌신호 데이터 보호 및 사이버보안, 윤리적 수용성 검토도 유기적으로 설계되어야 한다는 점도 덧붙였다.
한편 우리 대학에는 뇌 인터페이스 분야의 다양한 원천기술 연구가 진행되고 있다. 기계공학과 박형순 교수 연구팀은 뇌신경계 질환의 효과적 치료를 위해 뇌신경계 의도인식 인터페이스(사용자의 움직임 의도를 뇌신호로 파악하는 기술) 기반 웨어러블 재활 로봇 기술을 연구하고 있으며, 전산학부 조성호 교수 연구팀은 AI 기반 뇌신호 해석 기술을 개발 중이다.
뇌인지과학과 이지훈 교수 연구팀은 초저전력 바이오·뉴럴 인터페이스 회로(생체·신경신호를 저전력으로 연결·처리하는 반도체 회로), 무선 신경 신호 계측(전선 없이 신경신호를 측정하는 기술), 온디바이스 AI 기반 폐루프(closed-loop·신호를 실시간으로 주고받는 순환 제어 구조) 신경조절 기술을 중심으로 차세대 뇌-기계 인터페이스 연구를 수행하고 있다.
또한 전기및전자공학부 이현주 교수 연구팀은 초소형 멀티모달 신경 전극(여러 종류의 신경신호를 동시에 측정·자극할 수 있는 초소형 전극) 기반의 고해상도 신경신호 측정 기술과 정밀 뇌자극 연구를, AI시스템학과 제민규 교수 연구팀은 차세대 신경인터페이스를 위한 AI 기반 반도체 집적회로(IC·Integrated Circuit) 및 시스템 기술을 연구하고 있다. 전기및전자공학부 정재웅 교수 연구팀은 고정밀 뇌신호 계측(뇌에서 발생하는 신경신호를 정밀하게 측정하는 기술)과 신경자극 기반 뉴로엔지니어링(neuroengineering·신경공학) 연구를 수행 중이다.
이광형 KAIST 총장은 “이번 Brain-to-Robot 플래그십 과제는 공경철·김정 교수 연구팀이 중심이 되어 추진하는 세계 최고난도 융합연구”라며 “KAIST에는 뇌 인터페이스, AI, 반도체, 로봇 분야의 다양한 연구진이 관련 원천기술을 연구하고 있는 만큼, 이를 바탕으로 차세대 Brain-to-Robot 기술 혁신을 선도해 나갈 것”이라고 밝혔다.
2026.06.25 조회수 4180
-
 눈을 감고도 터치스크린·로봇손 원격제어… 시각 보조, 가상현실 활용 기대
가상현실과 로봇 원격제어, 의료·재활 보조기기 분야가 빠르게 성장하면서, 손에 착용해 촉각만으로 방향과 움직임 정보를 전달하는 '웨어러블 햅틱(착용형 촉각 인터페이스)' 기술이 주목받고 있다. 그러나 기존 장치는 대부분 장치 자체의 위치와 방향을 기준으로 촉각 신호를 보내기 때문에, 손이나 손가락 자세가 바뀌면 "위·아래·좌·우"의 의미가 흔들려 사용자가 방향을 일관되게 해석하기 어려웠다. 예컨대 "위쪽"으로 느꼈던 신호가 손을 90도 돌리면 더 이상 같은 방향을 가리키지 않는 식이다.
우리 대학 기계공학과 오일권 교수 연구팀은 이러한 문제를 해결하기 위해, 손가락 관절을 기준으로 방향성 촉각 신호를 전달해 손 자세가 변해도 방향 정보가 일관되게 유지되는 착용형 소프트 햅틱 링 'PIHR(Pose-Independent Haptic Ring)'을 개발했다고 10일 밝혔다. PIHR은 손가락 첫 마디 관절(손등과 손가락이 만나는 MCP 관절)을 원점으로 삼아 촉각 신호를 매핑하는 장치다. 신호의 의미를 '장치 기준'이 아니라 '사용자의 손가락 관절 기준'으로 고정해, 손을 어떻게 돌리든 같은 자극이 같은 해부학적 방향을 뜻하도록 설계한 것이 핵심이다.
기존 햅틱 장치가 장치 중심 좌표계에 기반해 단순한 상·하·좌·우 신호를 보냈다면, PIHR은 MCP 관절을 중심으로 한 구면 좌표계 기반 촉각 매핑을 적용했다. 이를 통해 굽힘(flexion·손가락을 안으로 굽힘), 폄(extension·펴기), 벌림(abduction·옆으로 벌림), 모음(adduction·다시 모음)이라는 네 가지 해부학적 방향을 손 자세 변화와 관계없이 일관되게 전달한다. 기존 방식으로 이런 일관성을 유지하려면 별도의 자세 센서와 실시간 좌표 변환이 필요해 시스템이 복잡해지는데, PIHR은 신호의 기준 자체를 관절에 고정함으로써 이 문제를 해소했다.
좁은 링 안에서 충분한 촉각 출력을 얻는 것도 관건이었다. 연구팀은 구불구불한 격자 형태의 형상기억합금(SMA·Shape Memory Alloy, 열을 가하면 원래 형태로 돌아가는 금속) 액추에이터 구조를 최적화하고, 면적 밀도(AD)와 단위 밀도(UD)를 기준으로 설계를 비교했다. 그 결과 'AD61–UD4' 형상이 힘 출력·변위·응답 속도 사이에서 가장 균형 잡힌 성능을 보였다. 최종 액추에이터는 독립적으로 구동되는 4개 채널로 구성되며, 전기적 가열로 각 채널이 선택적으로 수축하면서 손가락 피부에 국소적인 수직 압입 자극을 전달한다. 이렇게 만든 액추에이터는 1.0암페어 전류에서 약 0.44초 만에 최대 1.3뉴턴의 힘을 내, 실시간 촉각 상호작용에 적합한 응답 속도를 보였다. 자체 무게 대비 힘 출력(질량당 84.2N/g)도 기존에 보고된 SMA 웨어러블 햅틱 장치보다 크게 높았으며, 반복 구동 시에도 피부 접촉 온도가 생체 적합 범위에 머물러 착용 안전성을 확보했다.
방향 인식 성능 검증을 위한 사용자 평가도 진행됐다. 10명의 참가자를 대상으로 별도의 사전 훈련 없이 손 자세가 계속 바뀌는 조건에서 실험한 결과, 네 방향 촉각 신호에 대해 전체 79.2%의 인식 정확도를 기록했다. 이는 무작위로 찍었을 때의 확률(25%)보다 통계적으로 유의하게 높은 수치로, 관절 중심 햅틱 매핑이 자세가 바뀌는 상황에서도 직관적인 방향 인식을 제공할 수 있음을 보여준다. 실제 응용 가능성도 두 가지 시연으로 확인했다. 눈을 가린 사용자가 손가락에서 전달되는 관절 중심 방향 신호만으로 터치스크린의 피아노 애플리케이션을 연주하고 화면을 넘겼으며, 로봇 손을 원격제어해 주사기로 액체 양을 단계적으로 조절하는 정밀 작업도 수행했다. 이는 PIHR이 단순한 접촉 알림을 넘어, 사용자의 손가락 움직임을 단계적으로 안내하는 착용형 햅틱 인터페이스로 활용될 수 있음을 보여준다.
오일권 교수는 "PIHR은 신호의 기준을 장치가 아니라 사용자의 손가락 관절에 두었다는 점에서 기존 착용형 햅틱과 차별화된다"라며 "시각 보조, 가상현실, 로봇 원격제어 등 시각 정보가 제한된 다양한 환경에서 직관적인 방향 안내 기술로 폭넓게 활용될 수 있을 것"이라고 밝혔다.
이번 연구는 우리 대학 기계공학과 김현수 석사과정이 제1저자로, 오일권 교수가 교신저자로 참여했다. 연구 성과는 국제 학술지 '스몰 스트럭처스(Small Structures)' 2026년 6월 발행 제7권 6호에 게재됐으며, 연구의 우수성을 인정받아 해당 호의 표지 논문(Front Cover)으로 선정됐다.
※ 논문명: Pose-Independent Soft Haptic Ring for Joint-Centered Directional Guidance via Multichannel Shape Memory Alloy Actuators
※ DOI: https://doi.org/10.1002/sstr.202600017
한편, 이번 연구는 과학기술정보통신부 재원으로 한국연구재단 중견연구지원사업(RS-2024-00345241), 미래개척융합과학기술개발사업(RS-2023-00302525), 나노·소재기술개발사업(RS-2025-25441263), 그리고 과학기술정보통신부 InnoCORE 프로그램(N10260002)의 지원을 받아 수행됐다.
2026.06.15 조회수 3139
-
 전기및전자공학부 이현주 교수, 대한치료초음파학회 젊은 연구자상 수상
우리 대학 전기및전자공학부의 이현주 교수가 2024년 대한치료초음파학회에서 ‘젊은 연구자상’을 수상했다. 이 상은 치료 초음파 분야에서 우수한 연구 성과를 이룬 젊은 연구자를 격려하기 위해 제정된 상으로, 만 43세 이하 연구자 중 한 명에게 수여된다.
대한치료초음파학회는 치료 초음파 기술의 학문적 발전과 기술 혁신을 목표로 설립된 학술 단체다. 초음파를 활용한 진단 및 치료 기술의 연구와 임상 적용을 활성화하고, 관련 학문 분야 간의 융합과 교류를 촉진하기 위해 다양한 활동을 펼치고 있다. 특히, 치료 초음파는 초음파 에너지를 이용해 조직을 자극하거나 병변을 치료하는 기술로, 암 치료, 신경 자극, 혈전 용해 등 다양한 의학적 분야에서 혁신적인 해결책을 제시하며 주목받고 있다. 학회는 이러한 치료 초음파 기술의 학문적 기반을 강화하고, 연구자와 의료진 간의 협력을 지원함으로써 의료 기술의 발전과 환자 삶의 질 향상에 기여하고자 한다.
이현주 교수는 신경 인터페이스와 뇌-컴퓨터 인터페이스 연구를 수행하며, 양방향 신경 인터페이스 및 뇌질환 치료를 위한 비침습적 뇌 자극 기술을 초음파로 개발하는 데 주력해왔다. 이번 수상을 통해 이 교수는 치료 초음파 분야에서의 연구 성과를 인정받았으며, 차세대 리더로서의 역할이 기대되고 있다.
2024.11.27 조회수 6586
-
 경기욱 교수 연구팀, 3차원으로 변하는 모핑 구동기 개발
우리 대학 기계공학과 경기욱 교수 연구팀이 다양한 3차원 형상으로 빠르게 변화하는 모핑 구동기를 개발했다.
현대 기술은 2차원 화면을 넘어 3차원 형상을 통해 정보를 전달하는 새로운 방식을 탐구하고 있다. 그러나 3차원 형상을 빠르게 표현하고 재구성하는 것은 도전적인 과제이다. 이에 대한 해답으로, 최근 연구팀은 전기 활성 고분자의 일종인 PVC 젤, 유전성 유체, 패턴화된 전극으로 구성된 새로운 모핑 구동기를 선보였다.
연구팀의 모핑 구동기는 전기유압식 구동(electrohydraulic actuation) 원리를 이용한다. 전극과 PVC 젤 복합체 사이에 전기장을 가하면 PVC 젤 복합체가 전극에 달라붙는 정전기적 지핑(electrostatic zipping)이 발생한다. 정전기적 지핑을 국부적으로 제어함으로써 유체의 흐름을 제어할 수 있으며, 이를 통해 다양한 형상을 표현할 수 있다.
연구팀이 개발한 모핑 구동기는 1.5 mm의 얇은 두께와, 7 g의 가벼운 무게를 가지면서도 최대 2.5 mm의 수직 변위와 2.0 N의 힘을 출력할 수 있으며, 약 0.045 초 만에 형상을 표현할 수 있다. 또한 기존의 모핑 구동기가 제공할 수 없었던 풍부한 햅틱 피드백을 제공하며, 모양 변화 특성을 활용하여 표면에서 고속으로 물체를 이동시킬 수 있다.
해당 연구는 모핑 구동기의 개발을 통해 사람과 기술이 상호작용하는 새로운 방식을 제안하였으며, 이는 차세대 디스플레이 및 로보틱 인터페이스 등 다양한 방식으로 활용될 것으로 기대된다.
장승연 박사과정 학생이 제1 저자로 참여하고 ETRI와 공동으로 진행한 이번 연구 결과는 국제학술지 ‘사이언스 어드밴시스(Science Advances)’Vol.10(39)에 게재 및 Headline article로 소개되었다. (논문명: Dynamically reconfigurable shape-morphing and tactile display via hydraulically coupled mergeable and splittable PVC gel actuator)
또한 본 연구는 지난 8월 한국햅틱스학술대회에서 최우수논문상을 수상했다. 한편 본 연구는 국가과학기술연구회(CRC23021-000), 삼성미래기술육성재단(SRFC-IT2102-04), 한국전자통신연구원(24YB1700)의 지원으로 수행됐다.
2024.09.30 조회수 10989
-
 화학적, 전기적 양방향 소통이 가능한 파이버형 뇌-컴퓨터 인터페이스 개발
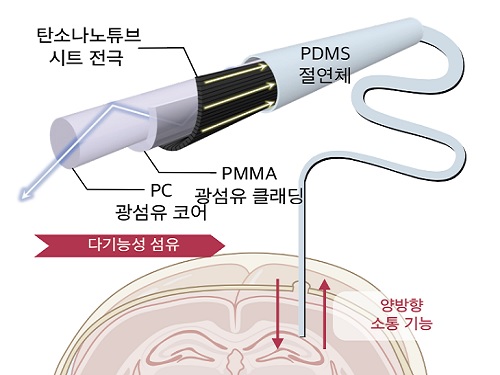
뇌 속 뉴런은 화학적, 전기적 신호가 동시에 작동하면서 정교한 시스템을 만들어내지만 현재까지는 이러한 신호를 동시에 주고받으면서 신경의 작동 원리를 확인할 수 있는 장치가 존재하지 않았다. 한국 연구진이 화학적 신호와 전기적 신호를 양 방향적으로 주고받으며 세부적인 신호 전달 체계를 탐사할 수 있는 다기능 신경 인터페이스를 개발하여 앞으로 신경 체계 연구, 질환 연구 및 치료에 획기적인 발전을 가져올 것으로 기대한다.
우리 대학 바이오및뇌공학과 박성준 교수 연구팀이, 초소형 와이어 병합 열 인발공정(Microwire Co-drawing Thermal Drawing Process, MC-TDP)*을 통해 카본, 폴리머, 금속의 다양한 재료를 통합하여 4가지 기능성을 가진 다기능 섬유형 신경 인터페이스를 개발했다고 13일 밝혔다.
☞ 열 인발공정 : 열을 가해 큰 구조체의 복잡한 구조체를 빠른 속도로 당겨 같은 모양 및 기능을 갖춘 섬유를 뽑아내는 일 또는 가공
뇌신경 시스템 조사를 위한 삽입형 인터페이스는 전기적 성능에 중점을 두고 발전해 왔다. 하지만 전기적, 화학적 신호의 시너지 효과를 연구하기 위해서는 전기적 신호뿐만 아니라 화학적 신호의 역학을 기록하고 화학적 자극 또한 할 수 있는 신경 디바이스가 필요했다. 그러나 기존의 제작 방법으로는 다양한 자극과 기록을 수행할 수 있는 다양한 재료를 융합하는 것이 어려웠고, 특히 마이크로미터 스케일로 정교한 다기능성 신경 인터페이스를 만드는 것이 어렵다는 문제가 있었다.
연구팀은 문제 해결을 위해 이번 연구에서 초소형 와이어 병합 열 인발공정을 통해 머리카락 크기의 다기능 섬유를 뽑아내는 동안 초소형 와이어를 병합하고 카본 파이버를 융합하여 뉴런 사이에서 일어나는 대표적인 신호 전달을 동시에 조사할 수 있는 다기능 섬유를 제작했다. 연구팀은 제작된 하나의 섬유가 카본 파이버를 통한 도파민 모니터링, 마이크로 유체관을 통한 약물 주입, 폴리머 광 도파관을 통한 광 유전학적 신경 자극, 그리고 초소형 와이어를 통한 전기신호 측정을 할 수 있음을 확인했다.
해당 뇌-기계 인터페이스를 실제 쥐 모델에서 광유전학적 자극에 따른 화학적 신경전달물질 중 도파민과 전기적 신경 활성 신호를 효과적으로 측정하고 약물에 따른 도파민 방출량의 변화를 확인할 수 있음을 보였다. 또한 연구팀은 개발된 섬유가 자발적인 신경 신호를 측정할 수 있음을 보여주며 신경 인터페이스로써의 범용적 사용성도 확인했다.
이번 연구 결과는 국제 학술지 '에이씨에스 나노(ACS Nano)'에 2024년 5월 온라인 출판됐다. (논문명: A Multifunctional and Flexible Neural Probe with Thermally Drawn Fibers for Bidirectional Synaptic Probing in the Brain)
박성준 교수는 "화학적 신경전달물질 기록 및 화학적 자극, 전기적 신경 활성신호 기록, 그리고 광학적 조절 기능을 갖춘 차세대 초다기능성 신경 인터페이스의 개발 성과ˮ임을 강조하며, "향후 다양한 신경 회로에의 적용을 통해 신경 회로의 작동원리 규명과 뇌 질환의 세부적인 메커니즘 파악에 사용될 수 있을 것ˮ 이라고 말했다.
한편 이번 연구는 한국연구재단 기초연구실, STEAM연구사업 및 범부처재생의료기술사업의 지원을 받아 수행됐다.
2024.05.13 조회수 11504
-
 초장기간 작동 뇌-기계 인터페이스 개발
수술이 불가피한 삽입형 신경 인터페이스의 경우, 한 번의 수술로도 최대한 많은 정보를 얻을 수 있고 장기간 사용가능한 디바이스의 개발이 필요하다. 한국 연구진이 1년 이상 사용가능한 다기능성 신경 인터페이스를 개발하여 향후 뇌 지도, 질환 연구 및 치료에 획기적인 발전을 가져올 것으로 기대한다.
우리 대학 바이오및뇌공학과 박성준 교수 연구팀과 한양대학교(총장 이기정) 바이오메디컬공학과 최창순 교수 연구팀이, 열 인발공정(Thermal Drawing Process, TDP)*과 탄소나노튜브 시트를 병합해 장기간 사용 가능한 다기능성 섬유형 신경 인터페이스를 개발했다고 24일 밝혔다.
☞ 열 인발공정 : 열을 가해 큰 구조체의 복잡한 구조체를 빠른 속도로 당겨 같은 모양 및 기능을 갖춘 섬유를 뽑아내는 일 또는 가공.
뇌신경 시스템 탐구를 위한 삽입형 인터페이스는 생체 시스템의 면역 반응을 줄이기 위해 생체 친화적이며 부드러운 물질을 사용하면서도, 다양한 기능을 병합하는 방향으로 발전해 왔다. 하지만 기존의 재료와 제작 방법으로는 다양한 기능을 구현할 수 있으면서도 장기간 사용가능한 디바이스를 만들기 어려웠고, 특히 탄소 기반 전극의 경우 제조 및 병합 과정이 복잡하고 금속 전극에 비해 기능적 수행 능력이 떨어진다는 문제점이 있었다.
연구팀은 문제 해결을 위해 이번 연구에서 탄소나노튜브 시트 전극과 고분자 광섬유를 병합했다. 탄소나노튜브 섬유가 한 방향으로 배열된 탄소나노튜브 시트 전극을 통해 신경세포 활동을 효과적으로 기록했고, 광 전달을 담당하는 고분자 광섬유에 이를 감아 머리카락 크기의 다기능 섬유를 제작했다. 연구팀은 제작된 섬유는 우수한 전기적, 광학적, 기계적 성질을 보였음을 확인했다.
해당 뇌-기계 인터페이스를 실제 쥐 모델에 삽입한 결과, 전기적 신경 활성신호, 화학적 신경전달물질(도파민)을 잘 측정하고 광유전학적 조절을 통해 행동학적 산출을 이끌어낼 수 있음을 확인했다. 또한 연구팀은 1년 이상 광학적으로 발화된 신경 신호와 자발적으로 발화된 신경 신호를 측정함으로써 초장기간 사용 가능성도 보여줬다.
이번 연구 결과는 국제 학술지 `어드밴스드 머터리얼스(Advanced Materials)'에 2024년 3월 29일 字로 출판됐다. (논문명: Structurally Aligned Multifunctional neural Probe (SAMP) using forest-drawn CNT sheet onto thermally drawn polymer fiber for long-term in vivo operation)
박성준 교수는 "전기적 신경 활성신호와 더불어 화학적 신경전달물질 기록 및 광학적 조절 기능을 갖춘 초장기간 사용가능한 차세대 신경 인터페이스의 개발 성과ˮ임을 강조하며, "향후 대동물 적용 및 자기공명영상 장비와 동시 사용을 통해 뇌 질환의 세부적인 메커니즘 파악과 전뇌적(Whole brain) 기록 및 조절 분야에 사용될 수 있을 것ˮ 이라고 말했다.
한편 이번 연구는 과학기술정보통신부, 한국연구재단 나노및소재기술개발사업, 경찰청 미래치안도전기술개발사업의 지원을 받아 수행됐다.
2024.04.24 조회수 12889
-
 땀에도 강한 웨어러블 로봇 제어 센서 선보이다
노인, 뇌졸중 환자, 외상 환자들의 다양한 재활치료에 활용되는 웨어러블 로봇이 착용자의 땀, 각질 등에도 끄떡없이 장기간 안정적으로 제어 가능하도록 도와주는 근전도 센서 기술이 개발되어 화제다.
우리 대학 전기및전자공학부 정재웅 교수와 기계공학과 김정 교수 연구팀이 공동 연구를 통해 피부 상태에 영향을 받지 않는 고품질의 전기 생리 신호 측정이 가능한 신축·접착성 마이크로니들 센서를 개발하는 데 성공했다고 23일 밝혔다.
다양한 재활치료에 활용되는 웨어러블 로봇이 사람의 움직임 의도를 인식하기 위해서는 몸에서 발생하는 근전도를 정확하게 측정하는 웨어러블 전기 생리 센서가 필요하다. 하지만 기존의 센서들은 시간에 따라 신호의 품질이 떨어지거나, 피부의 털, 각질, 땀 등의 영향을 많이 받고, 나아가 피부보다 단단한 물성으로 움직임 시 피부 변형을 따라갈 수 없어 노이즈(신호 잡음)를 발생시킬 수 있다. 이러한 단점들은 장시간의 신뢰성 높은 웨어러블 로봇 제어를 힘들게 한다.
이번에 개발된 기술은 잘 늘어나며 접착성이 있는 전도성 기판에 피부 각질층을 통과할 수 있는 마이크로니들 어레이를 집적해 불편함 없이 장기간 고품질의 근전도 측정을 가능하게 할 것으로 예상된다. 이와 같은 우수한 성능을 통해 땀, 각질 등을 제거하는 피부 준비 작업을 거치지 않아도 시간에 따른 착용자의 피부 상태 변화에 상관없이 웨어러블 로봇을 안정적으로 제어할 수 있을 것이라 기대된다.
연구팀은 부드러운 실리콘 중합체 기판을 활용해서 마이크로니들을 집적해 신축·접착성 마이크로니들 센서를 제작했다. 단단한 마이크로니들이 높은 저항을 가진 피부의 각질층을 투과해 피부 접촉 저항을 효과적으로 낮춰 털, 각질, 땀, 이물질로 피부가 오염돼도 고품질의 전기 생리 신호를 얻을 수 있다. 동시에 부드러운 전도성 접착 기판이 사람의 움직임으로 인한 피부의 늘어남에 순응해 편안한 착용감을 제공하고 움직임으로 인한 동작 잡음을 최소화할 수 있다.
연구팀은 개발된 신축·접착성 마이크로니들 센서 패치의 효용성을 검증하기 위해 웨어러블 로봇을 이용한 동작 보조 실험을 진행했다. 다리에 부착된 신축·접착성 마이크로니들 센서 패치는 근육에서 발생하는 전기신호를 감지하고 동작 의도를 웨어러블 로봇에 전송해 사람이 무거운 짐을 손쉽게 들어올릴 수 있도록 도와준다.
마이크로니들 센서 패치를 사용했을 때 피부 상태, 신체 움직임의 크기 및 종류와 상관없이 안정적인 근전도 센싱에 기반한 동작 의도 인식을 통해 웨어러블 로봇이 사용자의 동작을 효과적으로 보조할 수 있음을 연구팀은 확인했다.
이번 연구를 주도한 정재웅 교수는 “개발된 신축·접착성 마이크로니들 센서는 피부 상태에 영향받지 않는 안정적인 근전도 센싱을 통해 더욱 정확하고 안정적인 웨어러블 로봇 제어를 가능하게 하여 로봇을 활용하는 환자의 재활을 더 용이하게 할 수 있을 것이다”라고 말했다.
전기및전자공학부 김희수 박사과정과 이주현 박사과정 학생이 공동 제1 저자로 참여한 이번 연구는 국제 학술지 ‘사이언스 어드밴시스(Science Advances)’ 1월 17일 字에 게재됐다.
(논문명 : Skin-preparation-free, stretchable microneedle adhesive patches for reliable electrophysiological sensing and exoskeleton robot control)
한편 이번 연구는 한국연구재단이 추진하는 생체신호센서융합기술개발사업, 전자약기술개발사업, 4단계 BK21 사업의 지원을 받아 수행됐다.
2024.01.23 조회수 13438
-
 스파이더맨 슈트처럼 내 몸에 착 맞춰지는 옷감형 웨어러블 햅틱 개발
우리 대학 기계공학과 오일권 교수 연구팀이 형상기억합금 와이어를 오그제틱(auxetic) 메타구조로 매듭지어 형상 적응이 가능한 옷감 형태의 착용형 '햅틱(haptic) 인터페이스'를 개발했다고 28일 밝혔다.
착용형 햅틱 인터페이스 기술은 시·청각 기반의 플랫폼의 한계를 벗어나, 피부 표면으로 전해지는 직관적인 촉감으로 메타버스 속 상호작용 몰입도를 높이는 역할을 한다.
하지만 일반적인 햅틱 인터페이스는 피부에 부착하거나 별도의 고정 장치를 착용하는 착용(부착)형으로, 이러한 햅틱 인터페이스는 장시간 사용 시 피부 발진의 위험과 고정 방식은 일상 움직임에서 불편함을 초래할 수 있다. 또 수십 개의 촉각 전달 소자를 장착해 촉감을 모방하는 기존의 제작 방식 역시 장치의 무게·부피 증가로 이어지는 한계를 보이고 있다.
우선 연구팀은 가볍고 편하게 착용할 수 있는 햅틱 인터페이스 개발을 위해 형상기억합금 와이어를 핵심 소재로 선택했다. 형상기억합금 와이어란 상온에서 모양이 쉽게 변형되고, 특정 온도에 도달하면 미리 기억된 형태로 되돌아가는 특징을 갖는 형상기억합금을 철사처럼 가늘고 길게 제작한 것이다. 이러한 형상기억합금 와이어를 기존의 천 제작 방식을 활용해 매듭지어 옷감처럼 제작하는 방식을 활용하였다. 특히, 연구팀은 형상기억합금 와이어를 오그제틱(auxetic) 구조로 매듭지어, 일반 구조에서는 볼 수 없는 3D 방향으로 구조 전체가 동시에 수축 및 이완하는 특성을 구현해 내었고, 이를 통해 착용자의 신체 형상에 순응하며 사이즈가 자동으로 조절되는 옷감형 액추에이터를 개발했다.
또한 연구팀은 8개의 영역을 개별 수축 제어할 수 있도록 설계해 총 아홉 가지 방향과 타이밍에 대한 정보를 사용자에게 촉감 피드백으로 전달할 수 있게 제작했다.
예로 팔목에 착용 시, 사용자는 방향 및 타이밍에 관한 정보를 촉각적으로 인지할 수 있고, 반면 팔꿈치에 착용할 때는 옷감형 액추에이터의 가변강성 기능을 활용해 팔꿈치의 굽힘각도에 따른 피드백을 제공하는 멀티모달(두 가지 이상의 피드백 형태로 정보를 전달) 햅틱 인터페이스로서 개발했다.
이처럼 옷감형 액추에이터를 팔목에 착용한 사용자가 가상현실 속 모빌리티 로봇 주변의 위치정보를 파악하고, 시각과 청각 정보가 제한될 때 장애물을 피해 로봇을 안정적으로 주행하는 실증에도 성공했다.
오일권 교수는 이번 연구성과를 통한 실용화 시 활용에 대해 "착용형 햅틱 인터페이스는 촉각 정보를 활용한 로봇, 무인기 제어와 메타버스가 접목된 의료·교육 등에도 활용할 수 있다"고 말했다.
한편, 이번 연구는 과학기술정보통신부(장관 이종호)와 한국연구재단이 추진하는 리더연구자(창의연구) 지원 사업으로 수행됐다. 연구 성과는 첨단 소재 분야 국제학술지 <어드밴스드 머티리얼스(Advanced Materials)>에 9월 19일 게재됐고, 연구의 우수성을 인정받아 학술지 표지 논문으로 선정됐다. (논문명: Easy-To-Wear Auxetic SMA Knot-Architecture for Spatiotemporal and Multimodal Haptic Feedbacks)
2023.11.30 조회수 14844
-
 상상만으로 원하는 방향으로 사용가능한 로봇 팔 뇌-기계 인터페이스 개발
우리 대학 뇌인지과학과 정재승 교수 연구팀이 인간의 뇌 신호를 해독해 장기간의 훈련 없이 생각만으로 로봇 팔을 원하는 방향으로 제어하는 뇌-기계 인터페이스 시스템을 개발했다고 24일 밝혔다.
서울의대 신경외과 정천기 교수 연구팀과 공동연구로 진행된 이번 연구에서 정 교수 연구팀은 뇌전증 환자를 대상으로 팔을 뻗는 동작을 상상할 때 관측되는 대뇌 피질 신호를 분석해 환자가 의도한 팔 움직임을 예측하는 팔 동작 방향 상상 뇌 신호 디코딩 기술을 개발했다. 이러한 디코딩 기술은 실제 움직임이나 복잡한 운동 상상이 필요하지 않기 때문에 운동장애를 겪는 환자가 장기간 훈련 없이도 자연스럽고 쉽게 로봇 팔을 제어할 수 있어 앞으로 다양한 의료기기에 폭넓게 적용되리라 기대된다.
바이오및뇌공학과 장상진 박사과정이 제1 저자로 참여한 이번 연구는 뇌공학 분야의 세계적인 국제 학술지 `저널 오브 뉴럴 엔지니어링 (Journal of Neural Engineering)' 9월 19권 5호에 출판됐다. (논문명 : Decoding trajectories of imagined hand movement using electrocorticograms for brain-machine interface).
뇌-기계 인터페이스는 인간이 생각만으로 기계를 제어할 수 있는 기술로, 팔을 움직이는 데 장애가 있거나 절단된 환자가 로봇 팔을 제어해 일상에 필요한 팔 동작을 회복할 수 있는 보조기술로 크게 주목받고 있다.
로봇 팔 제어를 위한 뇌-기계 인터페이스를 구현하기 위해서는 인간이 팔을 움직일 때 뇌에서 발생하는 전기신호를 측정하고 기계학습 등 다양한 인공지능 분석기법으로 뇌 신호를 해독해 의도한 움직임을 뇌 신호로부터 예측할 수 있는 디코딩 기술이 필요하다.
그러나 상지 절단 등으로 운동장애를 겪는 환자는 팔을 실제로 움직이기 어려우므로, 상상만으로 로봇 팔의 방향을 지시할 수 있는 인터페이스가 절실히 요구된다. 뇌 신호 디코딩 기술은 팔의 실제 움직임이 아닌 상상 뇌 신호에서 어느 방향으로 사용자가 상상했는지 예측할 수 있어야 하는데, 상상 뇌 신호는 실제 움직임 뇌 신호보다 신호대잡음비(signal to noise ratio)가 현저히 낮아 팔의 정확한 방향을 예측하기 어려운 문제점이 오랫동안 난제였다. 이러한 문제점을 극복하고자 기존 연구들에서는 팔을 움직이기 위해 신호대잡음비가 더 높은 다른 신체 동작을 상상하는 방법을 시도했으나, 의도하고자 하는 팔 뻗기와 인지적 동작 간의 부자연스러운 괴리로 인해 사용자가 장기간 훈련해야 하는 불편함을 초래했다.
따라서 팔을 뻗는 상상을 할 때 어느 방향으로 뻗었는지 예측하는 디코딩 기술은 정확도가 떨어지고 환자가 사용법을 습득하기 어려운 문제점이 있다. 이 문제가 오랫동안 뇌-기계 인터페이스 분야에서 해결해야 할 난제였다.
연구팀은 문제 해결을 위해 사용자의 자연스러운 팔 동작 상상을 공간해상도가 우수한 대뇌 피질 신호(electrocorticogram)로 측정하고, 변분 베이지안 최소제곱(variational Bayesian least square) 기계학습 기법을 활용해 직접 측정이 어려운 팔 동작의 방향 정보를 계산할 수 있는 디코딩 기술을 처음으로 개발했다.
연구팀의 팔 동작 상상 신호 분석기술은 운동피질을 비롯한 특정 대뇌 영역에 국한되지 않아, 사용자마다 상이할 수 있는 상상 신호와 대뇌 영역 특성을 맞춤형으로 학습해 최적의 계산모델 파라미터 결괏값을 출력할 수 있다.
연구팀은 대뇌 피질 신호 디코딩을 통해 환자가 상상한 팔 뻗기 방향을 최대 80% 이상의 정확도로 예측할 수 있음을 확인했다.
나아가 계산모델을 분석함으로써 방향 상상에 중요한 대뇌의 시공간적 특성을 밝혔고, 상상하는 인지적 과정이 팔을 실제로 뻗는 과정에 근접할수록 방향 예측정확도가 상당히 더 높아질 수 있음을 연구팀은 확인했다.
연구팀은 지난 2월 인공지능과 유전자 알고리즘 기반 고 정확도 로봇 팔 제어 뇌-기계 인터페이스 선행 연구 결과를 세계적인 학술지 `어플라이드 소프트 컴퓨팅(Applied soft computing)'에 발표한 바 있다. 이번 후속 연구는 그에 기반해 계산 알고리즘 간소화, 로봇 팔 구동 테스트, 환자의 상상 전략 개선 등 실전에 근접한 사용환경을 조성해 실제로 로봇 팔을 구동하고 의도한 방향으로 로봇 팔이 이동하는지 테스트를 진행했고, 네 가지 방향에 대한 의도를 읽어 정확하게 목표물에 도달하는 시연에 성공했다.
연구팀이 개발한 팔 동작 방향 상상 뇌 신호 분석기술은 향후 사지마비 환자를 비롯한 운동장애를 겪는 환자를 대상으로 로봇 팔을 제어할 수 있는 뇌-기계 인터페이스 정확도 향상, 효율성 개선 등에 이바지할 수 있을 것으로 기대된다.
연구책임자 정재승 교수는 "장애인마다 상이한 뇌 신호를 맞춤형으로 분석해 장기간 훈련을 받지 않더라도 로봇 팔을 제어할 수 있는 기술은 혁신적인 결과이며, 이번 기술은 향후 의수를 대신할 로봇팔을 상용화하는 데에도 크게 기여할 것으로 기대된다ˮ고 말했다.
2022.10.24 조회수 16467
-
 생각만으로 정확하게 로봇팔 조종이 가능한 뇌-기계 인터페이스 개발
우리 대학 바이오및뇌공학과 정재승 교수 연구팀이 3차원 공간상에서 생각만으로 로봇팔을 높은 정확도 (90.9~92.6%)로 조종하는 `뇌-기계 인터페이스 시스템'을 개발했다고 23일 밝혔다.
정 교수 연구팀은 인공지능과 유전자 알고리즘을 사용해 인간의 대뇌 심부에서 측정한 뇌파만으로 팔 움직임의 의도를 파악해 로봇팔을 제어하는 새로운 형태의 뇌-기계 인터페이스 시스템을 개발했다. 뇌 활동만으로 사람의 의도를 파악해 로봇이나 기계가 대신 행동에 옮기는 `뇌-기계 인터페이스' 기술은 최근 급속도로 발전하고 있다. 하지만 손을 움직이는 정도의 의도 파악을 넘어, 팔 움직임의 방향에 대한 의도를 섬세하게 파악해 정교하게 로봇팔을 움직이는 기술은 아직 정확도가 높지 않았다.
하지만 연구팀은 이번 연구에서 조종 `방향'에 대한 의도를 뇌 활동만으로 인식하는 인공지능 모델을 개발했고, 그 결과 3차원 공간상에서 24개의 방향을 90% 이상의 정확도로 정교하게 해석하는 시스템을 개발했다.
게다가 딥러닝 등 기존 기계학습 기술은 높은 사양의 GPU 하드웨어가 필요했지만, 이번 연구에서는 축적 컴퓨팅(Reservoir Computing) 기법을 이용해 낮은 사양의 하드웨어에서도 인공지능 학습이 가능하여 스마트 모바일 기기에서도 폭넓게 응용될 수 있도록 개발해, 향후 메타버스와 스마트 기기에도 폭넓게 적용이 가능할 것으로 기대된다.
우리 대학 김훈희 박사(現 강남대 조교수)가 제1 저자로 참여한 이번 연구는 국제학술지 `어플라이드 소프트 컴퓨팅(Applied Soft Computing)' 2022년 117권 3월호에 출판됐다. (논문명 : An electrocorticographic decoder for arm movement for brain-machine interface using an echo state network and Gaussian readout).
뇌-기계 인터페이스는 사용자의 뇌 활동을 통해 의도를 읽고 로봇이나 기계에 전달하는 기술로서 로봇, 드론, 컴퓨터뿐만 아니라 스마트 모바일 기기, 메타버스 등에서의 이용될 차세대 인터페이스 기술로 각광받고 있다.
특히 기존의 인터페이스가 외부 신체 기관을 통해 명령을 간접 전달(버튼, 터치, 제스처 등)해야 하지만 뇌-기계 인터페이스는 명령을 뇌로부터 직접적 전달한다는 점에서 가장 진보된 인터페이스 기술로 여겨진다.
그러나 뇌파는 개개인의 차이가 매우 크고, 단일 신경 세포로부터 정확한 신호를 읽는 것이 아니라 넓은 영역에 있는 신경 세포 집단의 전기적 신호 특성을 해석해야 하므로 잡음이 크다는 한계점을 가지고 있다.
연구팀은 이러한 문제 해결을 위해 최첨단 인공지능 기법의 하나인 `축적 컴퓨팅 기법'을 이용해 뇌-기계 인터페이스에서 필요한 개개인의 뇌파 신호의 중요 특성을 인공신경망이 자동으로 학습해 찾을 수 있도록 구현했다.
또한 유전자 알고리즘(Genetic Algorithm)을 이용해 인공지능 신경망이 최적의 뇌파 특성을 효율적으로 찾을 수 있게 시스템을 설계했다. 연구팀은 심부 뇌파를 최종 해석하는 리드아웃(Readout)을 가우시안(Gaussian) 모델로 설계해 시각피질 신경 세포가 방향을 표현하는 방법을 모방하는 인공신경망을 개발했다. 이런 리드아웃 방식은 축적 컴퓨팅의 선형 학습 알고리즘을 이용해 일반적 사양의 간단한 하드웨어에서도 빠르게 학습할 수 있어 메타버스, 스마트기기 등 일상생활에서 응용이 가능해진다.
특히, 이번 연구에서 만들어진 뇌-기계 인터페이스 인공지능 모델은 3차원상에서 24가지 방향 즉, 각 차원에서 8가지 방향을 디코딩할 수 있으며 모든 방향에서 평균 90% 이상의 정확도 (90.9%~92.6% 범위)를 보였다. 또한 연구된 뇌-기계 인터페이스는 3차원 공간상에서 로봇팔을 움직이는 상상을 할 때의 뇌파를 해석해 성공적으로 로봇팔을 움직이는 시뮬레이션 결과를 보였다.
인공지능 시스템을 만든 제1 저자인 김훈희 박사는 "공학적인 신호처리 기법에 의존해 온 기존 뇌파 디코딩 방법과는 달리, 인간 뇌의 실제 작동 구조를 모방한 인공신경망을 개발해 좀더 발전된 형태의 뇌-기계 인터페이스 시스템을 개발해 기쁘다ˮ면서 "향후 뇌의 특성을 좀 더 구체적으로 이용한 `뇌 모방 인공지능(Brain-inspired A.I.)'을 이용한 다양한 뇌-기계 인터페이스를 개발할 계획이다ˮ라고 말했다.
이번 연구를 주도한 연구책임자 정재승 교수는 "뇌파를 통해 생각만으로 로봇팔을 구동하는 `뇌-기계 인터페이스 시스템'들이 대부분 고사양 하드웨어가 필요해 실시간 응용으로 나아가기 어렵고 스마트기기 등으로 적용이 어려웠다. 그러나 이번 시스템은 90%~92%의 높은 정확도를 가진 의도 인식 인공지능 시스템을 만들어 메타버스 안에서 아바타를 생각대로 움직이게 하거나 앱을 생각만으로 컨트롤하는 스마트기기 등에 광범위하게 사용될 수 있다ˮ고 말했다.
이번 연구 결과는 사지마비 환자나 사고로 팔을 잃은 환자들을 위한 로봇팔 장착 및 제어 기술부터, 메타버스, 스마트기기, 게임, 엔터테인먼트 애플리케이션 등 다양한 시스템에 뇌-기계 인터페이스를 적용할 가능성을 열어 줄 것으로 기대된다.
이번 연구는 한국연구재단 뇌 원천기술개발사업의 지원을 받아 수행됐다.
2022.02.24 조회수 22052
-
 신경신호 모사를 통한 인공 감각 시스템 개발
우리 대학 바이오및뇌공학과 박성준 교수 연구팀이 고려대학교 천성우 교수, 한양대학교 김종석 박사 공동 연구팀과 함께 인간 피부-신경 모사형 인공 감각 인터페이스 시스템을 개발했다고 12일 밝혔다.
이번 연구 결과는 국제 학술지 `네이처 일렉트로닉스(Nature Electronics)'에 2021년 6월 3일 字로 출판됐다. (논문명: Artificial Neural Tactile Sensing System)
가상/증강 현실, 메타버스, 화상 환자를 위한 인공피부, 로봇형 의수/의족 등에 사용될 수 있는 인공 감각 시스템은, 구현해야 할 원리와 그 시스템의 복잡성 때문에 실제 감각기관처럼 만들기 어려운 상황이었다. 특히 사람은 다양한 유형의 촉각 수용기를 통해 (압력, 진동 등) 정보를 조합하여 촉각을 감지하므로, 완벽한 인공 감각 시스템의 구현은 더욱 어려울 수 밖에 없다.
연구팀은 문제 해결을 위해 나노입자 기반의 복합 촉각 센서를 제작하고, 이를 실제 신경 패턴에 기반한 신호 변환 시스템과 연결하는 방법을 사용하였다. 이 두 가지 기술의 조합을 통해 연구팀은 인간의 촉각 인식 프로세스를 최대로 모방하는 인공 감각 인터페이스 시스템을 구현하는데 성공했다.
연구팀은 우선 압전재료 및 압전 저항성 재료의 조합으로 이루어진 전자 피부를 제작했다. 이 센서는 나노입자의 적절한 조합을 통해 피부 내의 압력을 감지하는 늦은 순응 기계적 수용기(SA mechanoreceptor)와 진동을 감지하는 빠른 순응 기계적 수용기(FA mechanoreceptor)를 동시에 모사할 수 있다는 특징을 가지고 있다. 해당 센서를 통해 생성된 전위는, 연구팀이 제작한 회로 시스템을 통해 실제 감각 신호와 같은 형태의 패턴으로 변환된다. 이때 생체 내 상황을 최대한 모사하기 위해, 실제 감각신경을 추출, 다양한 감각에 의한 신호를 측정하여 함수화하는 방법이 사용됐다.
해당 시스템을 동물 모델에 적용한 결과, 연구팀은 인공 감각 시스템에서 발생한 신호가 생체 내에서 왜곡 없이 전달되며, 근육 반사 작용 등 생체 감각 관련 현상들을 구현할 수 있음을 확인했다. 또한 연구팀은 지문 구조로 만든 감각 시스템을 20여 종의 직물과 접촉함으로써, 딥 러닝 기법을 통해 직물의 질감을 99% 이상 분류할 수 있을 뿐만 아니라 학습된 신호를 기반으로 인간과 동일하게 예측할 수 있음을 보여줬다.
박성준 교수는 "이번 연구는 실제 신경 신호의 패턴 학습을 바탕으로 한 인간 모사형 감각 시스템을 세계 최초로 구현했다는 데 의의가 있다. 해당 연구를 통해 향후 더욱 현실적인 감각 구현이 가능할 뿐만 아니라, 연구에 사용된 생체신호 모사 기법이 인체 내 다양한 종류의 타 감각 시스템과 결합될 경우 더욱 큰 시너지를 낼 수 있으리라 기대한다ˮ 라고 말했다.
한편 이번 연구는 한국연구재단 신진연구사업, 범부처의료기기개발 사업, 나노소재원천기술개발사업, 차세대 지능형 반도체 개발사업, KK-JRC 스마트 프로젝트, KAIST 글로벌 이니셔티브 프로그램, Post-AI 프로젝트 사업의 지원을 받아 수행됐다.
2021.07.12 조회수 21400