%eb%a1%9c%eb%b3%b4%ed%8b%b1%ec%8a%a4
-
 “파란 소파 찾아가”…말 알아듣고 스스로 길 찾는 로봇, 국제대회 1·2위
“파란 소파를 찾아가.” 처음 들어간 건물에서도 사람의 말 한마디를 알아듣고 스스로 길을 찾은 뒤, 제대로 도착했는지까지 확인하는 로봇 기술이 국제 대회에서 잇달아 상위권에 올랐다. 우리 대학 연구팀은 로봇이 길을 찾는 데 그치지 않고 주변 상황을 이해하고, 자신의 판단이 맞는지 스스로 확인하는 기술을 선보였다.
우리 대학은 전기및전자공학부 명현 교수 미래도시 로봇연구실 연구팀이 세계적인 컴퓨터비전 학술대회 ECCV 2026(European Conference on Computer Vision)과 로보틱스 학술대회 RSS 2026(Robotics: Science and Systems)에서 열린 국제 챌린지에서 각각 1위와 2위를 차지했다고 16일 밝혔다.
두 대회는 모두 로봇이 사람의 말을 이해하고 카메라로 주변을 살펴 스스로 판단해 움직이는 ‘체화 인공지능(Embodied AI)’ 능력을 겨룬다. 체화 인공지능은 질문에 답하는 AI에서 한발 더 나아가, 로봇이 실제 공간을 보고 판단해 직접 움직이는 기술이다.
먼저 명현 교수 연구팀과 한국전자통신연구원(ETRI, 원장 박세웅) 필드로봇연구실(실장 최승민)이 구성한 ‘URL-FRRS’ 팀은 지난 9월 9일 스웨덴 말뫼에서 열린 ECCV 2026 EMR 워크숍의 ‘VLNVerse 챌린지(Vision-Language Navigation Challenge)’에서 전 세계 112개 팀 가운데 1위를 차지했다.
이 대회에서는 “거실에 있는 파란 소파를 찾아가라”처럼 목적지만 알려주거나, “복도 끝에서 오른쪽으로 돌아 두 번째 문으로 들어가라”처럼 여러 단계의 지시를 주고 로봇이 제대로 목적지를 찾아가는지를 평가한다.
연구팀이 기존 로봇의 실패 원인을 분석한 결과, 의외로 길을 못 찾는 것보다 엉뚱한 곳에서 “도착했다”고 판단하는 경우가 많았다. 목적지를 지나치거나 비슷하게 생긴 다른 방을 목적지로 착각하는 식이다.
연구팀은 이에 로봇이 멈출 때 “여기가 정말 맞나?”라고 스스로 다시 확인하는 ‘CoRe-VLN(Coverage-based Recovery for VLN)’ 기술을 개발했다.
로봇이 목적지라고 판단하면 주변을 다시 둘러보고, 글과 사진을 함께 이해하는 AI를 이용해 지시받은 장소가 맞는지, 찾던 물건의 색과 모양이 맞는지, 실제로 가까이 있는지를 확인한다. 사람이 약속 장소에 도착한 뒤 간판이나 주변 모습을 다시 살펴보는 것과 비슷하다.
목적지가 아니라고 판단하면 로봇은 새로운 길을 찾아 다시 움직인다. 별도의 추가 학습도 필요하지 않아 기존 로봇의 길 찾기 기술에 ‘스스로 확인하고 다시 찾는 능력’을 더한 셈이다.
그 결과 연구팀은 두 과제 평균 성공률 90.7%를 기록했다. 2위 팀과 성공률은 같았지만 제출 시각이 앞서 최종 1위를 차지했으며, 3위 팀은 89.7%를 기록했다.
우리 대학 연구팀은 지난 7월 호주 시드니에서 열린 RSS 2026 OWN 워크숍의 ‘내비트레이스 챌린지(NaviTrace Challenge)’에서도 2위를 차지했다.
이 대회에서는 로봇에게 사진 한 장과 “주차장 안으로 들어가라” 같은 짧은 명령만 주고 어느 길로 가야 하는지를 판단하게 한다.
사람은 주차장에 들어갈 때 노면 표시나 차량의 이동 방향을 보고 자연스럽게 입구와 출구를 구별한다. 하지만 명령에는 이런 설명이 없다. 로봇이 사람과 같은 공간에서 움직이려면 사람에게는 당연한 ‘보이지 않는 규칙’까지 주변을 보고 알아내야 한다.
연구팀은 이를 위해 하나의 AI에 모든 판단을 맡기는 대신 여러 AI가 역할을 나눠 협력하는 ‘PRISM-Nav’를 개발했다.
한 AI는 목적지를 찾고, 다른 AI는 계단이나 턱 같은 위험 요소를 살핀다. 또 다른 AI는 인도나 횡단보도처럼 사람이 지켜야 할 공간의 규칙을 파악한다. 마지막 AI가 이 정보를 모아 어느 길로 갈지를 결정한다.
마치 길을 찾는 사람, 위험을 살피는 사람, 교통규칙을 확인하는 사람이 함께 지도를 보고 가장 안전한 길을 정하는 것과 비슷하다.
AI끼리 정보를 전달하는 방법도 단순하게 만들었다. 위치를 글이나 숫자로 길게 설명하는 대신 사진 위에 목적지와 위험지역을 직접 표시해 공유한다. 말로 길을 설명하는 대신 지도에 직접 표시해 건네주는 방식이다. 이 기술도 새로운 환경에 맞춰 AI를 다시 학습시킬 필요가 없다.
연구팀은 이 대회에서 53점을 기록해 난징대·파이브에이지스(FiveAges) 공동팀에 이어 2위에 올랐다.
특히 상대적으로 저렴하고 가벼운 AI 모델인 ‘Gemini 3 Flash’를 여러 역할로 나눠 사용하면서 주최 측이 비교 대상으로 제시한 고성능 모델 ‘Gemini 3.1 Pro Preview’보다 높은 성능을 기록했다. 비싼 AI 하나에 모든 일을 맡기지 않고 가벼운 AI 여러 개가 협력해 성능과 비용을 함께 잡을 가능성을 보여준 것이다.
명현 교수는 “세계 연구진과 경쟁해 우리 기술의 가능성을 인정받아 기쁘다”며 “이번 성과는 별도의 추가 학습 없이도 AI가 낯선 환경에서 스스로 판단하고 움직일 수 있음을 보여준 것”이라고 말했다. 이어 “앞으로 길 찾기를 넘어 물건을 집고 옮기는 작업까지 확장해, 자신의 판단을 스스로 확인하고 바로잡는 로봇으로 발전시키겠다”고 밝혔다.
이번 연구가 발전하면 로봇이 단순히 사람의 명령을 수행하는 것을 넘어 “여기가 맞나?”, “이 물건이 맞나?”, “이렇게 움직여도 안전한가?”를 스스로 확인한 뒤 행동하는 로봇으로 발전할 수 있다. 배송·안내 로봇뿐 아니라 물류·공장·병원 등 사람과 로봇이 함께 생활하고 일하는 다양한 공간에 활용될 것으로 기대된다.
한편 명현 교수 연구실은 지난 6월 로봇 분야 최고 학회인 ICRA 2026과 컴퓨터비전 분야 최고 학회인 CVPR 2026 국제 챌린지에서도 각각 1위를 차지한 바 있으며, 공간인지 기술에서 축적한 역량을 피지컬 AI 분야로 확장하고 있다.
이번 연구성과는 과학기술정보통신부 및 정보통신기획평가원의 ‘자율행동체 온디바이스 응용지원 핵심기술개발사업’(RS-2026-25520169, 세부3 ‘자율행동체의 이동 임무 수행을 위한 온디바이스 VLM 및 실시간 이동 지능 기술 개발’)의 지원을 받아 수행됐다.
※ EECV 대회 및 RSS 대회 영상: https://drive.google.com/drive/folders/19ixI7A68u5fTAqnqPY1U9glCVFlmQzeT
2026.09.16 조회수 3714
-
 AI컴퓨팅학과, SK인텔릭스와 AI 기반 웰니스 로보틱스 산학협력 업무협약 체결
우리 대학 AI컴퓨팅학과는 SK인텔릭스와 AI 기반 웰니스 로보틱스 연구 및 교육 협력을 위한 상호 교류·협력 업무협약(MOU)을 20일 체결했다고 밝혔다.
최근 생성형 AI 기술의 발전과 함께 AI를 실제 생활환경에서 활용하기 위한 서비스 로봇 및 웰니스 디바이스 연구가 활발히 이루어지고 있다. 특히 AI 모델을 실제 하드웨어 플랫폼과 연계해 검증하고 실증하는 연구의 중요성이 커지면서, 대학의 연구 역량과 기업의 제품 및 개발 환경을 연계한 산학협력이 차세대 AI 기술 개발과 인재 양성을 위한 핵심 요소로 주목받고 있다. 이번 협약은 실제 웰니스 로보틱스 플랫폼을 연구와 교육 현장에 활용할 수 있는 기반을 마련했다는 점에서 의미가 있다.
이번 업무협약을 통해 양 기관은 ▲스마트홈 웰니스 로보틱스 연구를 위한 NAMUHX(나무엑스) 제품 및 API·개발 환경 지원 ▲AI 기반 공동 연구 및 기술 실증 ▲해커톤 등 산학협력 프로그램 공동 운영 ▲AI 분야 인재 양성 및 교육 협력 ▲기타 AI 분야 공동 연구 및 산학협력 등 다양한 분야에서 협력할 예정이다.
SK인텔릭스는 AI 기반 웰니스 로보틱스 플랫폼인 'NAMUHX(나무엑스)'를 개발하고 있으며, 연구개발을 위한 제품과 API 등 개발 환경을 제공하는 등 대학과의 공동 연구 및 산학협력을 지속적으로 확대하고 있다. 이번 협약을 계기로 양 기관은 실제 로보틱스 플랫폼을 활용한 연구와 교육을 활성화하고, AI 기술의 실용성과 산업적 활용 가능성을 높이기 위한 협력을 이어나갈 계획이다.
이의진 교수는 "이번 업무협약은 AI 연구를 실제 웰니스 로보틱스 플랫폼과 연계할 수 있는 기반을 마련했다는 점에서 의미가 크다"며 "실제 제품과 개발 환경을 활용한 공동 연구를 통해 AI 기술의 실용성을 높이고, 학생들이 산업 현장과 연계된 연구 경험을 쌓을 수 있는 기회가 확대되기를 기대한다"고 밝혔다.
김형진 SK인텔릭스 나무엑스사업본부장은 "카이스트와 공동 연구를 통해 AI와 로보틱스를 활용한 웰니스 서비스 경쟁력을 강화하고, 연구 성과를 서비스에 빠르게 적용할 수 있을 것으로 기대한다"고 말했다.
이날 협약식에는 KAIST AI컴퓨팅학과 이의진 교수와 정아인 교수를 비롯한 관계자와 SK인텔릭스 김형진 사업본부장, 류기철 AX Tech실장 등 양 기관 관계자 10여 명이 참석했다.
2026.07.24 조회수 2033
-
 동물처럼 상황 판단해 걷고 뛰고 점프하는 로봇 구현
‘어떻게 걸을 것인가'를 로봇이 스스로 결정하는 시대가 열렸다. 계단에서는 보행 방식을 바꾸고, 틈은 뛰어넘고, 숲길에서는 균형을 잡는 등 사람이나 동물처럼 주변 환경에 맞춰 알맞는 보행 전략을 스스로 선택하는 사족 보행 로봇이 등장했다.
우리 대학은 기계공학과 박해원 교수 연구팀이 하나의 제어기로 걷기와 달리기, 점프 등 다양한 보행 기술을 실시간으로 선택·전환하며, 실제 야외 환경에서도 빠르고 안정적으로 이동할 수 있는 사족 보행 로봇 핵심 제어기술을 개발했다고 16일 밝혔다.
사족 보행 로봇은 네 개의 다리를 이용해 움직여 바퀴형 로봇보다 험한 지형에 유리하다. 그러나 실제 야외에서는 계단과 단차, 디딤돌, 틈, 나뭇가지 등 서로 다른 장애물이 연속적으로 나타나기 때문에 단순히 빠르게 걷거나 달리는 능력만으로는 한계가 있다.
기존 사족 보행 로봇은 평지를 빠르게 달리거나 단순한 장애물을 넘는 데는 우수했지만, 복합적인 장애물이 섞인 실제 환경에서는 속도와 안정성을 동시에 확보하기 어려웠다. 또한 걷기와 달리기, 점프 등 각각의 보행 기술을 개별적으로 제어해야 해 환경 변화에 따라 자연스럽게 전환하는 데에도 제약이 있었다.
연구팀은 이러한 한계를 극복하기 위해 APT-RL(Action Pretrained Transformer-based Reinforcement Learning, 행동 사전학습 기반 트랜스포머 강화학습)이라는 새로운 학습 기반 제어기술을 개발했다.
APT-RL은 로봇이 걷기와 달리기, 점프 등 다양한 보행 기술을 미리 익힌 뒤, 실제 환경에서는 상황에 맞게 이를 자유롭게 조합하고 전환하도록 설계한 제어기술이다.
연구팀은 실제 사람이나 동물의 움직임을 일일이 촬영하지 않고도, 컴퓨터 시뮬레이션만으로 다양한 보행 기술을 담은 총 15.5시간 분량의 학습 데이터를 단 8분 만에 생성했다. 생성된 데이터는 로봇의 기본 운동 능력을 학습하는 데 활용됐으며, 이 과정에는 로봇 동역학(로봇의 움직임 원리를 수학적으로 표현한 모델)과 궤적 최적화(효율적인 이동 경로를 계산하는 기법)가 적용됐다. 이는 모션캡처(Motion Capture, 사람이나 동물의 움직임을 센서로 기록하는 기술)에 의존하던 기존 방식보다 훨씬 빠르고 효율적으로 다양한 보행 기술을 학습시킬 수 있다는 점이 특징이다.
이어 강화학습(Reinforcement Learning, 시행착오를 반복하며 최적의 행동을 스스로 학습하는 인공지능 기법)을 적용해 계단과 단차, 틈, 디딤돌 등 복잡한 3차원 지형에서도 상황에 맞는 보행 기술을 스스로 선택하고 전환할 수 있도록 했다. 마지막으로 깊이 카메라(Depth Camera, 물체까지의 거리를 측정해 입체 정보를 얻는 카메라)와 라이다(LiDAR, Laser Detection and Ranging, 레이저를 이용해 주변 환경의 거리와 형태를 3차원으로 측정하는 센서)를 결합해 로봇이 주변 환경과 목표 속도를 실시간으로 인식하고 가장 적합한 보행 전략을 선택하도록 구현했다.
이번 기술의 가장 큰 특징은 걷기와 달리기, 점프 등 여러 보행 기술을 하나의 제어기 안에서 자연스럽게 선택·전환해 실제 환경 변화에 실시간으로 대응할 수 있다는 점이다.
연구팀은 개발한 제어기술을 자체 개발한 사족 보행 로봇 'KAIST 하운드(HOUND)'에 탑재해 성능을 검증했다. 실험은 실내 장애물 코스뿐 아니라 KAIST 캠퍼스와 숲길 등 실제 야외 환경에서 진행됐다.
KAIST 하운드는 계단과 잔디, 경사로가 포함된 도시형 지형은 물론 쓰러진 나무와 노출된 뿌리, 낙엽길 등 비정형 자연 지형에서도 상황에 맞춰 보행 기술을 실시간으로 전환하며 안정적으로 이동했다. 특히 장애물이 포함된 험지에서 순간 최고 초속 6미터(약 시속 22km)를 기록해 실제 야외 환경에서도 빠른 이동성과 안정성을 동시에 확보할 수 있음을 입증했다.
실험 결과 KAIST 하운드는 지형과 목표 속도에 따라 트롯(trot, 대각선 다리를 번갈아 사용하는 보행)과 바운드(bound, 앞·뒷다리를 각각 함께 사용하는 도약형 보행)를 스스로 선택·전환했으며, 걷기와 달리기, 점프, 단차 극복 등 다양한 운동 기술을 하나의 제어기 안에서 통합적으로 수행할 수 있음을 확인했다.
박해원 교수는 “이번 연구는 사족 보행 로봇이 실내 및 야외의 복잡하고 비정형적인 지형을 인식하고, 상황에 맞는 보행 전략을 스스로 선택·전환할 수 있음을 보여준 성과”라며 “향후 재난 현장, 국방 임무, 산업시설 점검 등 험지 환경에서 피지컬 AI 기반 보행 로봇의 활용 가능성을 넓히는 기반 기술이 될 것으로 기대한다”고 말했다.
강준길 연구원(연구 당시 국방과학연구소 소속)과 KAIST 기계공학과 박재현 박사과정이 공동 제1저자로, 박해원 교수와 고려대학교 홍승우 교수가 공동 교신저자로 참여한 이번 연구는 로봇 분야 세계 최고 권위 학술지인 ‘사이언스 로보틱스(Science Robotics)’ 7월호 표지 논문으로 선정돼 7월 15일 (미국 동부시간) 출판됐다.
※ 논문명: Agile perceptive multi-skill locomotion for quadrupedal robots in the wild, DOI: 10.1126/scirobotics.adz7397
본 연구는 산업통상자원부와 한국산업기술기획평가원(KEIT)의 연구비(RS-2024-00427719) 및 국방과학연구소 미래도전국방기술 연구개발사업(912768601)의 지원을 받아 수행됐다.
2026.07.16 조회수 3843
-
 세계 로봇 석학들 KAIST로..네이처 첫 자율 로보틱스 컨퍼런스 개최
인공지능(AI)이 디지털 혁신을 이끌었다면, 자율 로보틱스는 그 혁신을 현실 세계로 확장하는 핵심 기술로 주목받고 있다. 이러한 흐름 속에서 자율 로봇의 미래를 조망하는 세계적 학술행사가 우리 대학에서 열린다.
우리 대학은 세계적 학술지 네이처(Nature)와 공동으로 오는 10월 13일부터 15일까지 대전 본원에서 ‘2026 네이처 컨퍼런스: 자율 로보틱스(2026 Nature Conference: Autonomous Robotics)’를 개최한다고 26일 밝혔다.
네이처가 로보틱스를 단독 주제로 컨퍼런스를 개최하는 것은 이번이 처음이다. 그동안 네이처는 프린스턴대, 칭화대 등 세계 유수 연구기관과 함께 인공지능, 바이오, 에너지 등을 주제로 50여 차례 학술행사를 개최해 왔다.
우리 대학은 국내 최초의 로봇 팔 ‘카이젬(KAISEM)’과 초기 지능형 서비스 로봇 ‘아미(AMI)’, 대한민국 휴머노이드 로봇의 상징인 ‘휴보(HUBO)’를 개발하며 국내 로봇공학 발전을 선도해 왔다. 이번 컨퍼런스는 이러한 연구 역량을 바탕으로 세계 연구자들이 자율 로보틱스의 미래를 논의하는 글로벌 협력의 장으로 마련됐다.
컨퍼런스에는 세계적 로봇공학 석학들이 대거 참여한다. 사람의 팔과 같은 유연한 동작을 구현하는 협동로봇 ‘프랑카 에미카 판다(Franka Emika Panda)’ 개발자인 사미 하다딘(Sami Haddadin) 모하메드 빈 자예드 인공지능대학교 부총장과 국내 컴퓨터 비전 및 로봇 지능 연구를 선도해 온 권인소 KIST 피지컬AI연구단장(KAIST 전기및전자공학부 교수)이 기조강연을 맡는다.
또한 로봇 학습 및 제어 분야의 세계적 권위자인 오드 빌라드(Aude Billard) 스위스 로잔연방공과대학(EPFL) 교수와 웨어러블 로보틱스 분야의 석학인 스티븐 H. 콜린스(Steven H. Collins) 미국 스탠퍼드대 교수도 기조연사로 참여한다.
행사 기간에는 최신 로봇 기술 전시와 시연, 세계적 연구자 및 네이처 편집진과의 학술 교류 프로그램도 운영된다.
특히 우리 대학은 공경철 교수의 외골격 로봇 ‘워크온수트(WalkON Suit)’, 박해원 교수의 사족보행 로봇 ‘하운드(Hound)’, 심현철 교수의 인간형 조종사 로봇 ‘파이봇(PIBOT)’, 명현 교수의 시각 기반 사족보행 기술 ‘드림워크(DreamWaQ)’ 등 세계적 연구 성과를 잇달아 선보이며 대한민국 자율 로보틱스 연구를 선도하고 있다.
김정 KAIST 기계항공공학부장은 “이번 컨퍼런스는 세계 최고 연구자들이 모여 자율 로보틱스의 미래를 논의하는 자리”라며 “KAIST가 축적해 온 혁신 기술과 연구 역량을 세계에 선보이는 계기가 될 것”이라고 말했다.
유승협 KAIST 전기및전자공학부장은 “로봇 지능과 자율 운용 기술은 미래 산업과 사회를 바꿀 핵심 기술”이라며 “이번 컨퍼런스가 글로벌 연구 협력을 확대하고 자율 로보틱스 혁신을 앞당기는 출발점이 되길 기대한다”고 말했다.
이광형 KAIST 총장은 “AI의 다음 무대는 물리적 세계이며, 자율 로보틱스는 그 변화를 이끌 핵심 기술”이라며 “KAIST는 이번 컨퍼런스를 통해 세계적 연구자들과 함께 미래 로봇 기술의 방향을 제시하고 글로벌 혁신 생태계 구축에 앞장설 것”이라고 말했다.
이번 컨퍼런스는 영어로 진행되며 자율 로보틱스 분야에 관심 있는 누구나 참가할 수 있다. 조기 등록은 7월 31일까지, 일반 등록은 10월 6일까지 가능하다.
※관련 홈페이지:https://natureconferences.streamgo.live/autonomous-robotics/lobby
2026.06.26 조회수 4151
-
 인간형 조종사 로봇 ‘파이봇’, 세계 최고 권위 로봇 학술지 최우수논문상 수상
우리 대학은 전기및전자공학부 심현철 교수 연구팀의 인간형 조종사 로봇 ‘파이봇(PIBOT)’ 기반 항공기 자율조종 프레임워크를 제안한 논문이 2026년 IEEE 로보틱스 및 자동화 매거진(IEEE RAM)에 2025년 게재된 논문 가운데 최우수 논문(Best Paper Award)으로 선정됐다고 5일 밝혔다.
이번 수상은 국내 독자 기반의 풀뿌리 연구가 세계 최고 수준의 로봇 연구 성과로 인정받았다는 점에서 의미가 크다. 시상식은 오스트리아 비엔나에서 2026년 6월 4일(현지시간) 국제로봇자동화학회(ICRA, International Conference on Robotics and Automation) 기간 중 진행되었다.
IEEE 로보틱스 및 자동화 매거진(IEEE RAM)은 세계 최대 기술 학회인 IEEE 산하 로보틱스 및 자동화 학회(RAS)가 발행하는 권위 있는 학술 매거진이다. 로봇공학 및 자동화 분야의 최신 연구 성과와 산업 동향, 튜토리얼 등을 다루며, 실제 산업 현장에서 활용 가능한 로봇 기술을 업계와 학계 연구자들에게 널리 전달하는 것으로 잘 알려져 있다.
IEEE RAM은 2025년 기준 Impact Factor(IF) 7.1을 기록하며 IEEE 로봇 분야 간행물 가운데 두 번째로 높은 영향력을 보유하고 있다. 특히 엄격한 동료심사(peer review)를 거쳐 게재된 논문 가운데 학문적·산업적 파급력이 큰 연구에 대해 최우수 논문상(Best Paper Award)을 수여한다.
이번 연구는 2021년 국방과학연구소(ADD) 미래도전국방기술 연구개발과제로 선정돼 약 57억 원 규모(5년)의 지원을 받아 수행된 순수 국내 기술 기반 연구다. 연구팀은 인간형 로봇이 단순 보행이나 물품 운반을 넘어, 항공기 조종과 같은 복잡한 작업을 인공지능 기반으로 체계적이고 적응적으로 수행 가능한 피지컬 AI기술을 매우 높은 수준으로 구현했다는 점에서 높은 평가를 받았다.
최근 인간형 로봇 기술은 덤블링이나 복잡한 동작 구현 등 운동 성능 측면에서 빠르게 발전하고 있다. 그러나 산업계에서는 실제 산업 현장에서의 활용 가능성이 더욱 중요한 요소로 주목받고 있다.
심현철 교수 연구팀이 개발 중인 조종사 로봇 ‘파이봇(PIBOT)’은 단순 반복 작업이나 물류 처리 수준을 넘어, 항공기 조작에 필요한 전문 지식을 습득하고 실제 비행 상황을 실시간으로 인식하고 대응할 수있도록 설계됐다. 이에 따라 전문가 피지컬 AI(Expert Physical AI)라는 인간형 로봇 기술의 새로운 활용 방향을 제시했다는 평가를 받고 있다.
연구팀은 2021년 과제 착수 이후 1단계 연구를 성공적으로 마쳤으며, 2024년부터는 실제 항공기 조종에 적합하도록 인간과 유사한 체격 및 관절 구조를 갖춘 2단계 조종사 로봇 개발을 진행하고 있다. 또한 해당 기술을 항공기뿐 아니라 지상 차량과 선박 등 다양한 이동체 조종 분야로 확대 적용하기 위해 관련 기관들과 협력 연구를 추진 중이다.
심현철 교수는 “국내 연구진이 세계 최초로 제안한 조종사 로봇 기술이 국내 대형과제의 지원에 힘입어 세계 최고 수준의 연구성과로 인정받게 되어 매우 뜻깊다”며 “인간형 로봇이 실제 환경에서 사람을 돕고 복잡한 시스템을 안전하게 운용할 수 있는 방향으로 연구를 더욱 발전시켜 나가겠다”고 말했다.
이번 연구에는 민성재·강규리·김형주 박사과정생이 공동 제1저자로 참여했으며, 심현철 교수가 교신저자를 맡았다. 논문은 IEEE Xplore를 통해 확인할 수 있다.
※ 논문명: “Toward Fully Autonomous Aviation: PIBOT, a Humanoid Robot Pilot for Human-Centric Aircraft Cockpits”,
논문 링크: https://doi.org/10.1109/MRA.2024.3505774, https://ieeexplore.ieee.org/document/10798973/
한편, 이번 연구는 국방과학연구소 미래도전국방기술 연구개발사업 지원을 받아 수행됐다.
2026.06.05 조회수 5735
-
 로봇밸리 사업,‘한국형 로봇·AI 창업 생태계 활성화’본격화
우리 대학은 기술사업화 전문 투자기관 KAIST 홀딩스(대표 배현민)가 로봇밸리사업의 일환으로 로봇 분야 유망 창업팀을 발굴·육성하고 기술 플랫폼 기반의 로봇 스케일업 생태계를 구축하고자, 9일 대전스타트업파크 본부에서 ‘2025 KAIST 휴로보틱스 스타트업컵(Hu-Robotics Startup Cup)’을 성공리에 개최했다고 10일 밝혔다.
이번 경진대회는 과학기술정보통신부가 추진하고 대전시 지원을 받는 로봇밸리사업(딥테크 스케일업 밸리 육성 사업)의 핵심 프로그램으로 진행됐다. KAIST 기계공학과 연구진, 엔젤로보틱스·트위니 등 로봇 기업, 블루포인트 등 창업 전문가들과의 밋업데이를 거쳐 최종 본선까지 이어졌으며, 이 과정에서 기술 검증–창업 역량 강화–투자 연계로 이어지는 로봇 스타트업의 스케일업(Scale-up)지원 체계가 마련됐다.
KAIST 홀딩스와 딥테크 밸리 사업단(이하 사업단)은 이번 대회를 ‘한국형 로봇·AI 창업 생태계 구축’의 시작점으로, 로봇밸리사업을 통해 대전–KAIST 중심의 한국형 로봇 스케일업 생태계 조성, 나아가 검증된 기술 플랫폼을 활용한 기술 순환 구조를 구축하는 것이 목표라고 밝혔다.
우리 대학은 레인보우로보틱스, 엔젤로보틱스 등 로봇 분야 스케일업 성공 사례를 배출해 왔다. 그러나 최근 로봇 산업은 기계공학·AI·제어 소프트웨어가 융합되며 기술 난이도가 급격히 상승함에 따라 초기 창업자가 단독으로 도전하기에는 구조적 한계가 있었다.
이를 해결하기 위해 사업단은 선배 기업의 검증된 기술을 후배 창업자에게 개방하는 ‘스케일업 밸리 구축 전략’을 제시했다. 이 전략은 스타트업이 모터·제어기 등 기초 하드웨어 개발에 과도한 시간을 소모하지 않고, 검증된 기술 플랫폼 위에서 시장형 로봇 서비스와 애플리케이션 개발에 집중하도록 지원하는 데 초점이 있다.
이번 전략의 핵심 기반 기술로 제시된 엔젤로보틱스 기술 플랫폼은 구동기·제어모듈·핵심 소프트웨어로 구성된다. 우리 대학은 이러한 기반기술을 초기 창업팀이 활용할 수 있도록 단계적으로 개방할 예정이다.
사업단은 이러한 기술 플랫폼을 창업팀이 초기 단계부터 활용할 수 있도록 개방하는 것이 한국형 로봇 창업 생태계를 가속화하는 핵심 인프라라고 강조했다.
이번 경진대회에는 사람 중심 로봇 기술 및 융복합 비즈니스 모델을 보유한 예비창업자(Track A)와 창업 3년 이하 초기창업기업(Track B) 등 총 21개 팀이 참가했다.
치열한 예선을 거쳐 본선에 진출한 8개 팀 가운데 대상 1팀, 최우수상 2팀, 우수상 2팀 등 총 5개 팀이 최종 선정됐다.
대상은 딸기 농작업 로봇 및 회전형 수직 재배 모듈 통합 시스템을 제안한 ‘노만’이 수상하였고, 최우수상은 ‘로브라이트’와 ‘코일즈’, 우수상은 블루 에이팩스(BLUE APEX)와 기가플롭스가 각각 수상하였다.
로봇밸리사업의 총괄책임자인 KAIST 기계공학과 학과장 김정 교수는 “이번 대회는 미래 로봇 유니콘을 발굴하는 출발점이 됐다”며 “향후 3년간 로봇 스타트업 성장을 위한 실질 지원을 이어가고, 대전을 중심으로 딥테크 로봇 생태계를 구축·확산하는 데 KAIST가 주도적인 역할을 할 것”이라고 말했다.
한편, 이번 대회는 과학기술정보통신부, 대전광역시, 연구개발특구진흥재단을 비롯해 KAIST, KAIST홀딩스, 대전테크노파크, 대전창조경제혁신센터 등 창업지원기관이 공동 주최·주관했다.
2025.12.10 조회수 4695
-
 조선소와 도심을 누비는 차세대 로봇
우리 대학은 KAIST 연구성과를 기반으로 한 국내 로봇 스타트업들이 조선소와 도심 현장에서 새로운 혁신을 이끌고 있다고 30일 밝혔다.
벽과 천장을 자유롭게 오르내리는 산업용 보행 로봇과 강남 도심 속을 걸어 다니는 휴머노이드 보행 로봇이 상용화 무대에 오르며 주목받고 있다.
㈜디든로보틱스과 유로보틱스(주)가 그 주인공이다. 디든로보틱스는 철제 벽면과 천장을 자유롭게 이동하며 작업할 수 있는 혁신적인 '승월(昇越) 로봇' 기술을 상용화하며 조선업을 비롯한 산업 자동화 시장에 새로운 돌파구를 제시하고 있다. 유로보틱스는 세계 최고 수준의 휴머노이드 보행 기술 상용화로 이번 성과는 오는 10월 1일 열리는 국제 휴머노이드 로봇학회‘Humanoids 2025’에서 공식 발표될 예정이다.
디든로보틱스는 2024년 3월 KAIST 기계공학과 휴보랩 DRCD연구실(박해원 교수) 출신 4명이 공동 창업한 로봇 전문 스타트업이다. 대표 제품‘DIDEN 30’은 사족보행 로봇으로, 자율주행 기술과 족형 다리 구조, 자석 발을 결합해 사람이 접근하기 어려운 고위험 작업 환경에서도 활용 가능하도록 설계됐다.
‘DIDEN 30’은 선박 건조 현장에서 구조물로 빽빽하게 설치된 철제 보강재(론지, longi)를 넘는 ‘론지 극복 테스트’를 성공적으로 마치며 현장 적용 가능성을 입증했다. 현재는 선박 내부의 좁은 출입구인 액세스홀(access hole)을 안정적으로 통과할 수 있도록 기능을 고도화하는 연구를 진행 중이며, 2026년 하반기부터는 용접·검사·도장 등 실제 작업에 투입될 수 있도록 성능 개선을 추진하고 있다.
차세대 2족 보행 로봇 ‘DIDEN Walker’도 개발 중이다. 2025년 4분기 프로토타입 완성을 목표로 협소하고 복잡한 산업 현장에서 안정적 보행이 가능하도록 설계됐으며, 향후 조선업 용접 자동화를 위한 상체 매니퓰레이터 탑재도 계획하고 있다.
디든로보틱스는 독자적인 ‘Physical AI’ 기술 고도화에 속도를 내고 있다. 핵심은 자체 개발한 AI 학습 플랫폼 ‘DIDEN World’로, 가상 시뮬레이션에서 최적의 동작 데이터를 미리 생성해 AI가 시행착오 없이 학습하는 오프라인 강화학습 방식을 적용했다. 이를 통해 학습 효율성과 안정성을 높였다.
또한 AI 기술을 실제 구현하기 위해 하드웨어 내재화에 나서고 있으며, 로봇의 ‘눈’에 해당하는 3D 인식 기술도 고도화하고 있다. 4대 카메라 기반 3차원 지도 작성 기술 등을 통해 2026년까지 작업자 개입 없는 완전 자율 보행 시스템 완성을 목표로 하고 있다.
디든로보틱스는 이러한 기술적인 개발 뿐만 아니라 지난 9월 삼성중공업과 공동개발을 통해 건조 중인 블록에서 론지 극복, 승월 테스트, 용접 작업까지 성공적으로 수행했다. 이는 디든로보틱스의 기술이 실험실 수준을 넘어 실제 산업 현장에서 검증받았음을 의미하는 중요한 성과이다.
한편 디든로보틱스는 삼성중공업을 비롯해 HD현대삼호, 한화오션, HD한국조선해양 등 국내 주요 조선소들과 현장 맞춤형 로봇 개발에 협력하고 있다.
김준하 디든로보틱스 대표는 “삼성중공업 현장에서의 성공적인 테스트를 통해 우리 기술의 실용성과 안정성을 입증했다”며, “조선업의 인력난 해소와 자동화를 선도하는 기업으로 자리매김하겠다”고 밝혔다.
유로보틱스는 KAIST 명현 교수 연구팀 출신 3명이 공동 창업한 자율 보행 스타트업으로 야지를 포함한 실내외 산업 현장에서의 자율보행 기술 상용화를 추진하고 있다. 최근 공개된 영상에서 유로보틱스가 개발한 제어 기술을 탑재한 휴머노이드가 강남 도심 인파 속을 자연스럽게 걸어 주목을 받았다.
핵심은 ‘맹목(blind) 보행 제어기’ 기술이다. 카메라나 LiDAR 같은 외부 센서 없이 내장 정보만으로 보행을 결정해, 낮과 밤·날씨와 무관하게 안정적 보행이 가능하다. 정밀한 지형 모델링 없이도 로봇이 스스로 지형을 ‘상상’하며 보행을 수행하는 방식으로, 보도블록·내리막길·계단 등 다양한 환경에서 동일한 제어기로 강인한 성능을 발휘한다.
이 기술은 KAIST 명 교수 연구실에서 출전한 2023년 국제로봇자동화학술대회(ICRA) 사족보행 경진대회에서 출발했으며, MIT를 큰 점수차로 제치고 우승하여 세계적 기술력을 입증한 바 있다. 당시 유병호 유로보틱스 대표가 팀을 이끌었으며, 핵심 자율 보행 기술 개발에 오민호, 이동규 공동 CTO가 직접 참여했다. 이후 이를 기반으로 휴머노이드 환경에 맞춘 추가 개발을 이어가며 상용화 단계에 들어섰다.
유병호 유로보틱스 대표는 “이번 영상은 휴머노이드 완전 자율보행을 향한 첫걸음”이라며, “KAIST 연구성과를 산업 현장에서 곧바로 활용 가능한 기술로 발전시켜 나가겠다”고 강조했다.
배현민 KAIST 창업원장은 “학내 로봇 산업이 활발히 성장할 수 있도록 초기 단계부터 밀착 지원하고, 안정적으로 정착할 수 있도록 적극적으로 돕겠다”고 밝혔다.
이광형 KAIST 총장은 “이번 성과는 KAIST 원천기술이 스타트업을 통해 산업 현장으로 빠르게 확산되고 있음을 보여주는 대표적인 사례”라며, “앞으로도 KAIST는 도전적 연구를 바탕으로 혁신 창업을 촉진하고, 글로벌 로봇 산업을 선도할 수 있도록 적극 지원하겠다”고 말했다.
https://youtu.com/watch?v=IHTrnZRtICs
https://youtu.be/Xj36lswPgVA?si=IPEbXtaMUAhlZqaO
2025.09.30 조회수 9648
-
 로봇 창업 붐 확산..휴보 창시자 계보 잇는 글로벌 도전
우리 대학은 최근 캠퍼스를 중심으로 다양한 로봇 창업 기업들이 투자 유치를 성공하며 ‘한국형 로봇의 산실’로 주목받고 있다고 16일 밝혔다.
기계공학과 오준호 교수가 창업한 레인보우로보틱스는 세계적 휴머노이드 기술력을 앞세워 상장에 성공하며 로봇 산업의 새로운 이정표를 세웠다. 이어서 기계공학과 공경철 교수가 창업한 재활·의료 로봇 전문기업 엔젤로보틱스도 상장에 성공, KAIST 출신 로봇 창업 기업의 성과가 가시화되고 있다.
뒤를 이어 푸른로보틱스(2021, 함현철, 기계공학과 석사 졸업), 위로보틱스(2021, 이연백, 기계공학과 석사 졸업), 라이온로보틱스(2023 기계공학과 황보제민 교수), 트라이앵글로보틱스(2023, 최진혁, 전산학부 박사과정), 유로보틱스(2024. 유병호, 전기및전자공학부 박사 졸업), 디든로보틱스(2024, 김준하, 기계공학과 박사 졸업) 등은 사족보행, 협동로봇, 웨어러블, 자율보행 등 다양한 기술 분야에서 창업 후 성장 가도를 달리고 있다.
특히 기계공학과 황보제민 교수가 창업한 ‘라이온로보틱스(Raion Robotics)’는 최근 SBVA, 컴퍼니케이파트너스, 퓨처플레이, 산은캐피탈, IBK기업은행, IBK벤처투자 등 국내 유수 투자사로부터 총 230억 원 규모의 시리즈 A 투자를 유치했다.
라이온로보틱스의 주력 제품인 사족보행 로봇 ‘라이보(Raibo)’는 강화학습 기반 AI를 탑재해 비정형 지형에서도 안정적인 보행이 가능하다. 또 8시간 구동이라는 차별적 성능을 확보했으며, 최근에는 인간과 함께 마라톤 풀코스(42.195km) 완주에 성공, 실제 환경에서의 내구성을 입증하며 글로벌 로봇 업계의 이목을 끌었다.
이 같은 흐름은 전기및전자공학부 명현 교수 연구실에서 창업한 ‘유로보틱스(URobotics)’로도 이어지고 있다. 유로보틱스는 최근 35억 원 규모의 시드 투자를 유치하고, 15억 원 규모의 딥테크 팁스에도 선정되며 자율보행 로봇 분야에서 성장을 가속화하고 있다. 특히 제어 및 자율보행 기술의 내재화와 휴머노이드 적용을 통해 국방·건설·물류·스마트시티 등 다양한 산업 현장으로의 적용을 준비하고 있으며, 업계는 초기 단계부터 그 높은 성장 잠재력에 주목하고 있다.
기계공학과 박해원 교수 연구실에서 창업한 디든로보틱스는 보행형 이동 로봇 기술의 산업 적용과 상용화를 선도하고 있다. 이 회사의 핵심 경쟁력은 핵심 부품 내재화를 통한 하드웨어 설계 역량, 강화학습 기반 제어를 포함한 고도화된 피지컬 AI(Physical AI) 기술, 특수 자석발 기술에 있다. 이를 기반으로 개발된 로봇은 철제 수직벽과 천장을 자유롭게 이동하며 용접, 비파괴 검사 등 고난도 작업을 수행할 수 있다. 디든로보틱스는 이러한 기술력을 바탕으로 Pre-A 라운드에서 70억 원 규모의 투자를 유치하고, 주요 조선소들과 공급 계약을 체결해 상용화 가능성을 입증했다.
우리 대학은 최근 딥테크 스케일업 밸리 사업 주관기관으로 참여해 국비 105억 원을 확보했다. 이를 기반으로 기업–기술–인재가 선순환하는 로봇 산업 생태계를 조성하고, 차세대 로봇 허브로 도약할 계획이다. 이번 사업에는 유로보틱스와 엔젤로보틱스도 함께 참여한다.
배현민 창업원장은 “KAIST 출신 연구진들이 도전적 창업을 통해 글로벌 무대에 진출하고 있다”며, “창업원이 적극적으로 지원해 KAIST가 ‘딥테크 창업의 허브’로 자리매김할 수 있도록 힘쓰겠다”고 말했다.
이광형 총장은 “KAIST는 교육과 연구를 넘어 창업을 통해 사회적 가치를 창출하는 혁신의 산실”이라며, “이번 로봇 창업 기업들의 성과는 KAIST가 세계 로봇 산업의 패러다임을 선도하는 중심에 서 있음을 보여준다. 특히, 인공지능을 물리적 세계와 융합한 ‘피지컬 AI(Physical AI)’ 시대를 준비하는 KAIST의 비전과도 맞닿아 있다. 앞으로도 KAIST는 학문과 산업을 잇는 혁신을 통해 글로벌 기술 리더십을 강화해 나가겠다”고 강조했다.
2025.09.16 조회수 10721
-
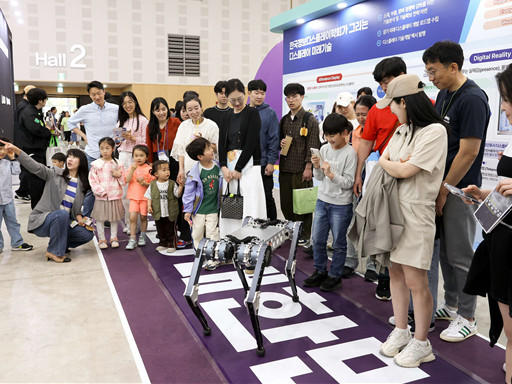 마라토너 로봇, 뿌리는 탈모케어 등 2025 과학축제 전시
우리 대학은 4월 과학의 달을 맞아 국내 최대 규모의 과학 축제인 ‘2025 대한민국 과학기술축제’에 참여한다. 이번 행사는 ‘과학기술의 엔진, 내면의 호기심을 깨우다’라는 슬로건 아래 4월 16일부터 20일까지 5일간 열릴 예정이다.
우리 대학은 대전컨벤션센터(DCC)에서 진행되는 연구 성과 전시관인 ‘호기심 연구소’와 엑스포과학공원 야외전시관에서 체험형 콘텐츠를 선보이는 ‘호기심 발전소’에 참가해, 최첨단 연구 성과와 창업기업의 혁신 기술을 현장에서 선보인다.
DCC에 준비된 호기심 연구소 KAIST관에서는 미래의 기술을 만날 수 있다.
▶ 배터리 한 번으로 마라톤 완주, 지드래곤(권지용교수) 노래에 춤추던 사족 보행 로봇 ‘라이보’
황보제민 기계공학과 교수팀의 라이보는 세계 최초로 배터리 1회 충전으로 마라톤을 완주한 사족 보행 로봇으로 경사로, 계단, 빙판길도 척척 이동한다. 내리막에서 흡수한 에너지를 오르막 주행에 활용하는 회생제동 기술이 돋보인다. 최근, 헤럴드 미디어그룹, 국가과학기술회(NST)와 KAIST가 공동 주최한 ‘이노베이트 코리아 2025’에서 지드래곤 노래에 맞춰 춤을 선보인 바 있다.
▶ 샴푸 하나로 탈모 완화와 볼륨이 생기는 그래비티 체험존
화학과 이해신 교수의 스타트업 폴리페놀 팩토리는 탈모 방지와 볼륨 케어 기능을 갖춘 업그레이드 그래비티 원료를 공개한다. 핵심 원료 ‘리프트맥스 308(LiftMax 308)’의 물리적 케어 기능을 강화하여 직접 뿌리는 신개념 탈모케어를 체험할 수 있다.
▶직접 체험하는 원자력의 미래
원자력및양자공학과 성지현 교수 연구팀은 차세대 원자력 에너지 기술의 현재와 미래를 소개한다. 이번 전시에서는 대형 원전과 소형모듈원전(SMR)의 구조적 차이를 한눈에 볼 수 있는 모형, 일반인이 직접 원자로를 조작해볼 수 있는 시뮬레이터 체험, 그리고 방사선을 눈으로 관찰할 수 있는 안개상자 시연까지 다양한 콘텐츠를 선보인다.
▶ 로봇이 걸어와 장애인에게 입힌 웨어러블 로봇의 혁신
기계공학과 공경철 교수의 KAIST 엑소(EXO) 랩과 (주)엔젤로보틱스가 개발한 자가 착용형 보행 보조기기 ‘워크온 슈트 에프원(WalkON Suit F1)’과 노약자나 근력을 증강시키고 싶은 일반인을 위한 ‘엔젤슈트 에이치텐(Angel Suit H10)’을 전시한다. 연구진이 직접 착용하여 시연하고, 엔젤슈트 H10은 체험도 가능해 관람객들의 눈길을 끌 예정이다.
이어서, 엑스포과학공원에 준비된 호기심 발전소 KAIST관에서는 과학을 직접 체험할 수 있다.
▶가상으로 인공 미니 뇌(브레인 오가노이드)를 만들어 보는 체험 게임
뇌인지과학과 최민이 교수팀은 피부에서 얻은 줄기세포로 인공 뇌를 만드는 과정을 게임으로 구현. 뇌 부위 형성, 성장인자 조절 등 실제 연구 프로세스를 체험하고, 퇴행성 뇌 질환의 뇌와 유사도를 예측하는 게임도 해볼 수 있다.
▶입김으로 연못을 얼리고 녹인다?
산업디자인학과 이창희 교수팀은 ‘하’ 하고 부는 입김과 ‘호’ 하고 부는 입김의 온도 차이를 활용한 하호연못(Haa Hoo Pond)를 전시한다. 관람자의 입김 온도 차이를 감지해 가상의 연못을 얼리거나 녹이는 설치 예술을 선보인다. 과학과 감성의 융합을 보여주는 작품이다.
▶보고 싶지 않은 음식 콘텐츠, 인공지능이 막아준다
전기 및 전자공학부 이성주 교수팀은 사용자의 콘텐츠 취향에 따라 유튜브 영상 중 불쾌한 음식 콘텐츠를 차단해주는 ‘푸드센서(Food Censor)’를 전시한다.
▶KAIST 학생이 만든 군사용 로봇부터 팔의 움직임을 따라하는 로봇까지 체험한다
최근‘이노베이트 코리아’에서 이정재 배우와 오징어게임2‘얼음땡’을 시연한 KAIST 학생 로봇동아리 미스터(MR, Microrobot Research)의 사격 조준 및 발사가 가능한 군사용 4족 보행 로봇과, 사람의 동작을 빠르게 학습하고 따라하는 팔 로봇을 전시한다. 직접 모션을 캡처해 로봇이 따라하게 해보는 체험이 가능하다.
학생 소프트웨어 개발 동아리 스팍스(SPARCS)와 ㈜에스티데브(상임이사 오승빈 KAIST 전산학부)는 19일부터 1박 2일간 전국 학생 및 청년 참가자 80명이 모여 교육용 앱을 개발해보는 행사를 공동 개최한다. 또한, 16일부터 5일간은 작년 해커톤 대회에서 우승한 ‘드림캐쳐’ 팀의 AI 기반 과학 학습 게임도 현장에서 만나볼 수 있다.
이광형 총장은“과학기술에 대한 호기심과 상상력을 자극하는 이번 축제는, 우리의 우수한 연구 성과와 사업화된 혁신 기술을 시민들께 알리는 소중한 기회”라며, “KAIST의 기술을 생생하게 체험할 수 있는 현장을 직접 찾아 경험해 보시길 바란다”고 전했다.
2025.04.15 조회수 9357
-
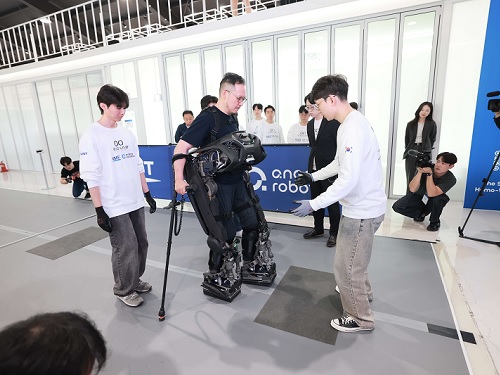 웨어러블 로봇이 걸어와 장애인에게 착용되다니!
하반신 완전마비 장애인을 위해 우리 연구진이 이제는 휠체어에서 내릴 필요 없이 로봇이 직접 걸어와서 타인의 도움 없이 바로 착용할 수 있도록 개발한 새로운 웨어러블 로봇을 공개하였다. 또한, 공경철 교수팀은 2020년 사이배슬론(Cybathlon)의 웨어러블 로봇 종목에서 금메달을 딴 이후 4년 만에 열리는 제3회 사이배슬론에 출전한다.
우리 대학 기계공학과 공경철 교수(엔젤로보틱스 의장) 연구진이 하반신마비 장애인용 웨어러블 로봇의 새로운 버전, 워크온슈트 F1 (WalkON Suit F1)을 24일 공개했다.
워크온슈트는 연구팀이 2015년부터 지속적으로 연구해 온 하반신마비 장애인을 위한 웨어러블 로봇이다. 이번 로봇은 하반신마비 중에서도 중증도가 가장 높은 ASIA-A(완전마비)레벨을 대상으로 한다. 따라서 현재 ㈜엔젤로보틱스의 상용화를 통해 전국적으로 보급되고 있는 재활치료 및 근력 보조 웨어러블 로봇과는 개발 목적이 다르다.
이미 공 교수 연구팀은 2016년에 워크온슈트1을 처음으로 발표한 이후, 2020년에 워크온슈트4를 발표하면서 보행속도를 시속 3.2km까지 끌어올려 비장애인의 정상 보행속도를 달성한 바 있다. 이외에도 일상생활에서 마주할 수 있는 좁은 통로, 문, 계단 등의 장애물을 통과하는 기능을 선보였다.
그러나, 로봇을 착용하기 위해 타인의 도움이 반드시 필요하다는 모든 웨어러블 로봇이 가진 본질적인 문제를 똑같이 갖고 있었다. 로봇을 입고 나면 타인의 도움 없이 걸을 수 있는데, 로봇을 입기 위해 누군가의 도움이 필요한 것이다.
이번에 새로 공개한 워크온슈트 F1은 이러한 본질적인 문제에 대한 기술적인 해결 방안을 제시했다. 휠체어에서 내리지 않고 타인의 도움 없이 로봇을 바로 착용할 수 있도록 후면 착용 방식이 아닌, 전면 착용 방식을 적용했다.
또한 로봇을 착용하기 전에는 마치 휴머노이드처럼 스스로 걸어와 착용자에게 다가온다. 무게중심을 능동적으로 제어하는 기능을 적용해서, 착용자가 로봇을 잘못 밀더라도 넘어지지 않고 균형을 유지하는 기능도 구현됐다. 휴머노이드와 웨어러블 로봇을 넘나드는 워크온슈트 F1의 디자인은 우리 대학 산업디자인학과 박현준 교수가 맡았다.
웨어러블 로봇 본연의 기능도 대폭 개선됐다. 직립 상태에서는 두 손을 자유롭게 사용할 수 있는 것은 물론이고, 지팡이 없이 수 걸음을 걸을 수 있도록 균형 제어 성능이 향상됐다.
부품 단위에서의 기술 발전도 주목할 만하다. ㈜엔젤로보틱스와의 긴밀한 협업으로 로봇의 핵심부품인 모터와 감속기, 모터드라이버, 메인 회로 등을 전부 국산화했으며, 모터와 감속기 모듈의 출력밀도는 기존 연구팀의 기술에 비해 약 2배(무게당 파워 기준), 모터드라이버의 제어 성능은 해외 최고 기술 대비 약 3배(주파수 응답속도 기준) 향상됐다.
특히, 고가의 상위제어기를 사용하지 않아도 고급 모션제어 알고리즘을 안정적으로 구현할 수 있도록 모터드라이버의 임베디드 소프트웨어 기술이 대폭 향상됐다. 이외에도 장애물 감지를 위한 비전, 인공지능 적용을 위한 AI보드 등이 탑재됐다.
공 교수는, “워크온슈트는 장애인을 위한 웨어러블 로봇 기술의 결정체”라고 설명하면서, “워크온슈트에서 파생된 수많은 부품, 제어, 모듈 기술들이 웨어러블 로봇 산업 전체의 표준을 제시하고 있다”고 밝혔다.
공 교수 연구팀은 워크온슈트F1을 공개하면서, 4년 만에 열리는 제3회 사이배슬론에 출전한다고 밝혔다. 10월 27일 열리는 이번 대회는 박정수 연구원을 주장으로, 김승환 연구원(완전마비 장애인)이 선수로 참가할 예정이다.
이번에 새로 열리는 대회는 지난 대회보다 미션의 난이도가 대폭 올랐으며, 그 수도 6개에서 10개로 늘어났다. 일부 미션은 일상생활에서 마주할 만한 수준을 넘어 지나치게 도전적으로 설정했다는 비판이 나올 정도다.
이에 대해 박정수 주장은 “이미 지난 대회에서 1등을 차지한 만큼 이번 대회에서는 순위 경쟁보다는 기술적 초격차를 보여주는 것이 목표다”라고 포부를 밝혔다.
사이배슬론 대회는 스위스에서 4년마다 개최되는 장애 극복 사이보그 올림픽이다. 이번 대회는 10월 27일 일부 참가자는 스위스 현지에서, 일부는 각국의 경기장에서 생중계하는 하이브리드 방식으로 진행된다. 공 교수 연구팀은 엔젤로보틱스의 선행연구소(플래닛대전) 내에 설치된 경기시설에서 온라인으로 참가한다.
한편, 워크온슈트F1의 시연 영상은 아래 링크를 통해 확인할 수 있다.
(https://www.youtube.com/KyoungchulKong_EXO-Lab)
2024.10.24 조회수 20547
-
 제21회 Ubiquitous Robots 2024 국제학술대회 개최
우리 대학이 한국로봇학회, 뉴욕대학교(이하 NYU)와 공동으로 '제21회 Ubiquitous Robots 2024 국제학술대회'를 지난달 24일부터 4일간 개최했다. 'KAIST-NYU 로보틱스 연구센터'의 주관으로 NYU 킴멜센터에서 열린 이번 학술대회는 유지환 건설및환경공학과 교수와 주세피 로이아노(Giuseppe Loianno) NYU 전기및컴퓨터공학과 교수가 공동조직위원장을 맡고 경기욱 기계공학과 교수와 파록 아타시자(Farokh Atashzar) NYU 기계공학과·전기및컴퓨터공학과 교수가 공동프로그램 위원장을 맡았다. 명예 조직위원장인 린다 밀스(LInda G. Mills) NYU 총장은 축사를 통해 대한민국 및 KAIST와 협력하는 파트너십의 중요성을 역설했다.
학술대회가 열린 나흘 동안 7개의 워크숍이 열려 4명의 기조 연사 발표와 더불어 200여 편의 연구자 논문 발표가 이루어졌다.
자데브 드사이(Jaydev P. Desai), 조지아텍 교수는 '로봇 공학이 경피적 및 혈관 내 시술 분야에서 직면하고 있는 어려움과 가능성(Challenges and Opportunities in Robotics for Transcatheter and Endovascular Interventions)'을 주제로 심장 판막 질환인 승모판 역류를 해결하기 위해 승모판 삽입물을 전달하는 로봇 솔루션 개발 및 로봇으로 조종할 수 있는 가이드와이어 개발에 대하여 발표했다.
사미 하다딘(Sami Haddadin), 뮌헨공대 교수는 '스스로 학습하며 환경과 상호작용 하는 로봇 개발(building the machine and learning the self)'을 주제로 발표했다. 로봇이 환경과 상호작용하며 물체를 조작할 수 있도록 만드는 것이 로봇공학 분야에서 매우 중요한 과제이지만, 여전히 많은 부분 해결되지 않았다는 점을 강조하고 스스로 학습해 주변 환경과 상호작용하는 로봇시스템 개발을 소개했다.
카차 몸바우(Katja Mombaur) 카스루공대 교수는 '인간형로봇의 실세계에서의 행동지능 (Motion intelligence for humanoid robots in the real world: the roles of bio-inspiration and computational methods)'을 주제로 인간 운동의 일반 원칙을 수학적으로 모델링하고, 모델에 기반한 방법과 모델 자유 접근 방식을 결합하여 설계된 인간형 로봇의 적응형 동작 제어 방법을 강연했다.
정순조 캘리포니아 공과대학교 교수는 '로봇 학습에서 컨트랙션의 중요성(Contraction is all you need in Robot learning)' 강연을 통해 실험실에서 직접 개발한 세계 최초의 날 수 있는 휴머노이드 로봇을 비롯해 새로운 개념의 학습 기반 계층적 최적제어 방법을 적용한 다양한 실용적 비행로봇 시스템에 관해 이야기했다.
학회 마지막 날에는 참가자들이 NYU의 로봇 관련 연구실을 둘러보는 테크 투어 프로그램이 진행돼 ▴ 수술로봇·햅틱 및 상호작용 로봇·뇌파기판 인터페이스 등을 연구하는 파록 아타시자 교수의 '메디컬 및 상호작용 지능로봇 실험실(Medical Robotics and Interactive Intelligent Technologies Lab)' ▴ 변화하는 주변 환경에 민첩하게 대응할 수 있는 다중로봇의 자율성 개발 분야 연구를 수행하는 주세피 로이아노 교수의 '민첩한 로봇 및 인지 실험실(Agile Robotics and Perception Lab)' ▴ 제어, 네트워크, 비선형 동역학에 기반을 둔 물리시스템의 모델링, 해석, 그리고 소프트로봇 응용시스템을 개발하는 마우리지오 포리리(Maurizio Porfiri) 교수의 '동역학 실험실 (Dynamical Systems Lab)' 등을 방문했다.
이번 학술대회에는 한국로봇학회 차기회장으로 선출된 김정 기계공학과 학과장을 포함해 박형순, 김진환, 박해원 기계공학과 교수와 명현 전기및전자공학부 교수, 이동만 전산학부 교수 등 로봇 분야를 연구하는 다수의 우리 대학 교수와 NYU의 로봇 및 제어 관련 분야 교수도 전원 참석해 뜻깊은 학술교류의 시간을 가졌다.
이와 함께, 김정 기계공학과 학과장은 카츠오 쿠라바야시(Katsuo Kurabayashi) NYU 기계항공공학과 학과장과 양 학과의 협력을 논의하는 등 우리 대학과 NYU의 가시적인 협력의 성과를 확인할 수 있는 의미 있는 행사로 평가됐다. 공동조직위원장으로 행사를 총괄한 유지환 건설및환경공학과 교수는 "KAIST-NYU 로봇연구센터가 주관한 이번 학술대회를 뉴욕에서 성공적으로 개최하게 되어 기쁘게 생각하고, 이를 기반으로 유비쿼터스 로봇 학회가 로봇 분야 중·소규모 학술대회로서 세계적인 입지를 확실하게 다지는 계기를 마련할 것"이라고 밝혔다.
2024.07.05 조회수 12924
-
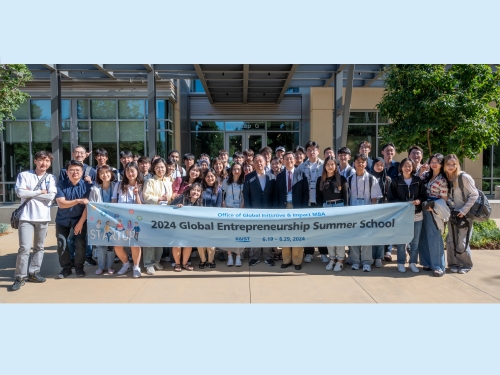 2024 제3회 실리콘밸리 글로벌 기업가정신 써머스쿨(GESS) 성료
우리 대학 국제협력처 글로벌전략사업추진단(단장 임만성)이 올해 세 번째로 개최한 '2024 글로벌 기업가정신 써머스쿨(GESS; Global Entrepreneurship Summer School, 이하 2024 KAIST GESS)'가 성료됐다. KAIST GESS는 학생들이 세계적인 창업 허브인 실리콘밸리 지역을 방문해 창업 생태계를 직접 경험하고, 글로벌 진출을 위한 역량을 함양할 수 있도록 기획된 프로그램이다. 서류, 면접 및 발표 심사, 멘토링 및 동료 평가를 거쳐 선발된 20명과 우리 대학 경영대학 소속 임팩트(Impact) MBA 교육과정생 17명 등 총 37명이 참가했다. 참가자들은 지난 5월부터 약 2개월간 우리 대학에 재학 중인 선배 창업가로부터 비즈니스 모델 개발 및 투자발표에 대한 멘토링을 받은 후 대전 본원 캠퍼스에서 팀별 사업 아이템을 발전시켰다.
이후 지난달 23일부터 7일간 미국 현지 코트라 실리콘밸리 무역관, 제이피 모건(JP Morgan), 플러그앤플레이 테크센터(Plug and play Tech Center)에서 ▴글로벌기업가정신 ▴실패를 통한 배움 ▴자본과 네트워크 ▴스타트업 문화 등을 주제로 진행된 글로벌 창업 교육을 이수했다.
또한, 베어로보틱스(Bear Robotics, 대표 하정우), 사운더블헬스(Soundable Health, 대표 송지영), 임프리메드(ImpriMed, 대표 임성원), 팬텀 에이아이(Phantom AI, 대표 조형기), 비가라지(B Garage, 대표 김영준), 심플스텝스(Simple Steps, 대표 김도연)사 등 현지 기업을 방문해 글로벌 기술 창업의 현장을 경험하고 실리콘밸리 대표들의 생생한 경험담을 공유하는 강연도 진행됐다.
실리콘밸리에 이주한 한국 이민 여성의 경력단절을 막고 유능한 이민 여성들이 사회에서 능력을 발휘할 수 있도록 지원하는 심플스텝스 김도연 대표는 "KAIST 동문 기업인으로서 글로벌창업을 꿈꾸는 후배들과 미국에서 사회적 기업을 운영하게 된 경험을 공유할 수 있어 뜻깊었다"라고 전했다.
올해는 특별히 반도체 및 인프라 소프트웨어 기술 분야에서 세계적으로 손꼽히는 기업인 브로드컴(Broadcom)이 참가자들을 초청해 혹탄(Hock Tan) 회장의 강연을 듣고 질의응답을 진행하는 프로그램이 마련됐다. 지난 2월 우리 대학에서 명예 공학박사 학위를 받은 혹탄 회장은 "글로벌기업가로 성장하기 위해서는 실패를 경험하는 것과 오랜 기간 꾸준히 노력하는 것이 무엇보다 중요하며, 글로벌 시장에 영향을 미치는 기술은 세대를 거쳐 진화하고 있다"라고 역설했다.
또한, 실리콘밸리 써니베일 지역사회 및 풋힐 칼리지(Foothill College)와 함께 '인공지능 기술아 놀자 (Let’s play with AI+ Tech)'라는 봉사활동 프로그램을 진행했다. 우리 대학 학생들이 주도하는 챗봇(Chatbot) 교육에 써니베일 지역의 저소득층 초등학생과 학부모가 함께 참여해 미국 지역사회와 소통하는 시간을 가졌다.
2024 KAIST GESS 하이라이트인 최종 피칭에서는 실리콘밸리 전문 엑셀러레이터로부터 지속적인 대면 멘토링으로 조언을 받으며 각자의 비즈니스 모델을 발전시킨 참가자들이 실리콘밸리 현지 벤처 투자자로 구성된 심사단의 평가를 받았다.
최종 피칭에서 우승한 케이 브릿지(K-Bridge)팀의 한수민(전산학부 박사과정) 학생은 "2024 KAIST GESS는 제가 학사 과정에 입학했을 때부터 꿈꿔왔던 글로벌창업가로서의 길을 안내해 준 프로그램이다"라고 소감을 밝혔다.
2위를 차지한 KAIST 인에이블러스(KAIST Enablers)팀의 강승욱(화학과 학사과정) 학생은 "이번 경험을 잊지 않고 글로벌 창업가로 성장해 향후 GESS 프로그램에 연사로 초청받고 싶다"라는 포부를 밝히기도 했다.
임팩트 MBA 최종피칭 세션에서 우승한 캥스터즈 주식회사(대표 김강)는 GESS 최종피칭을 통해 현지 투자사와의 미팅이 성사되는 성과를 거뒀다.
행사를 주관한 임만성 글로벌전략사업추진단장은 "KAIST 학생들이 글로벌 영향력을 갖춘 리더로 성장하고, 글로벌 가치를 창출해 국제 사회에 기여하고 동시에 우리 대학의 국제적 위상을 높이길 기대한다”고 말했다.
또한, 17명의 임팩트 MBA 교육과정생을 이끈 박상찬 교수는 “글로벌시장을 선도하고 있는 기업가들과의 만남과 실리콘밸리 현지에서 바라보는 창업 문화는 글로벌 창업을 목표로 하는 학생들에게 소중한 배움의 시간이 되었다"라고 의의를 강조했다.2024 KAIST GESS는 우리 대학 국제협력처, 경영대학, 창업원의 협력으로 추진되었으며, 글로벌창업교육 프로그램을 앞으로도 지속적으로 추진해 글로벌 리더의 덕목을 갖춘 창업가를 양성할 계획이다.
2024.07.05 조회수 13962